SOLUTION 02 / Robotics

Yanmar meringankan beban kerja dengan Auto-docking System dan Auto-navigation Robotic Boat untuk menciptakan masa depan yang aman dan terjamin

Pusat Penelitian & Pengembangan
Dengan mengotomatiskan operasi sandar yang selalu menimbulkan stres bagi pengguna, Yanmar menawarkan sandar yang aman dengan rentang kesalahan yang terbatas hanya dalam beberapa puluh sentimeter. Dengan menambahkan ini ke Perahu Robotik Navigasi Otomatis, Yanmar tidak hanya berkontribusi pada bisnis kelautan, tetapi juga meringankan beban kerja bagi mereka yang bekerja di bidang perikanan dan bisnis kelautan, sehingga menghasilkan tenaga kerja alternatif dan penghematan tenaga kerja di laut.

ISSUE

Tantangan baru untuk mengurangi beban pengguna dan menciptakan masyarakat di mana orang dapat bekerja dengan tenang

Bisnis kelautan adalah salah satu kekuatan Yanmar. Kami terus mendukung pekerja lepas pantai dengan berbagai produk dan layanan kami yang lahir dari perspektif baru. Yanmar berfokus pada "docking" * yang membutuhkan keterampilan dalam navigasi kapal tetapi merupakan tekanan besar bagi pengguna. Yanmar telah melakukan pengembangan "Sistem Pemasangan Otomatis" untuk pemasangan yang mulus dan aman tanpa pengoperasian yang merepotkan, dan "Perahu Robot Navigasi Otomatis" yang secara otomatis menentukan rute aman untuk mengontrol pelayaran di laut. Pengembangan sistem ini akan menjadi keuntungan besar tidak hanya untuk bisnis kelautan, tetapi juga untuk pasar perikanan di mana populasi pekerjanya menurun dan permintaan untuk budidaya perikanan meningkat, memanfaatkan bahaya yang terlibat dalam operasi lepas pantai. Sejak 2017, Yanmar telah mengembangkan sistem ini sambil mempertimbangkan untuk meringankan beban pekerja lepas pantai dengan mengganti dan mengurangi pekerjaan lepas pantai.

Awalnya, kami mulai mengembangkan teknologi ini untuk perahu baling-baling tunggal dan kemudi tunggal yang umum digunakan, mirip dengan yang terlihat pada mobil. Seiring berjalannya proyek, jelas bahwa dibutuhkan banyak sekali jam kerja untuk pengembangan karena kesulitan dalam mengendalikan penambatan untuk kapal baling-baling tunggal dan kemudi tunggal. Alasannya, bukan hanya kerentanannya dalam menjaga posisi stabil dari angin dan gelombang, tetapi juga kurangnya fleksibilitas untuk menerapkan gaya secara langsung dalam gerakan lateral. Dengan keinginan untuk merilis produk baru secepat mungkin, kami beralih ke penerapan pada kapal baling-baling ganda dan kemudi ganda yang dilengkapi dengan beberapa unit penggerak dan memutuskan untuk mengkonsolidasikan jam kerja untuk pengembangan. Dengan memasang peralatan distribusi penggerak yang dapat menggerakkan kapal ke segala arah dan menerapkan sistem penentuan posisi dinamis yang kami kembangkan pada tahun 2015, Yanmar akhirnya menyelesaikan teknologi dasar untuk sistem Penambatan Otomatis dan Navigasi Otomatis. * Untuk mendekatkan perahu ke dermaga, rakit, atau pantai di laut.
SOLUTION

Yanmar akan menyelesaikan masalah pelanggan dan terus menghadapi tantangan untuk menciptakan masyarakat masa depan dan memperkaya kehidupan manusia.

Kunci kemudi kapal otomatis adalah kemampuan untuk memperkirakan posisinya sendiri guna mengidentifikasi lokasi kapal. Meskipun penyimpangan beberapa meter terjadi dengan GNSS termasuk GPS, kami bertujuan untuk mengurangi kesalahan hingga beberapa puluh sentimeter dengan Sistem Penambatan Otomatis kami. Pada tahap awal pengembangan, kami mengadopsi Real-time Kinematic (RKT), yang juga digunakan pada traktor robot Yanmar yang aktif terlibat di bidang pertanian. Kami mendirikan stasiun pangkalan di sisi pelabuhan dan mengembangkan sistem yang mengeluarkan sinyal koreksi untuk meningkatkan akurasi. Namun, sistem ini hanya dapat digunakan di pelabuhan tertentu tempat stasiun pangkalan didirikan, dan terdapat juga masalah keamanan karena tidak adanya sensor untuk mengenali lingkungan sekitarnya yang sebenarnya. Karena alasan ini, langkah selanjutnya adalah melengkapi kapal dengan 3D-LIDAR, yaitu sensor yang mengenali lingkungan sekitarnya, dan fokus pada pengembangan sistem yang memperkirakan posisinya sendiri dengan presisi tinggi dengan mengukur objek di sekitarnya.

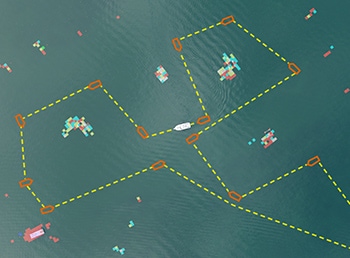
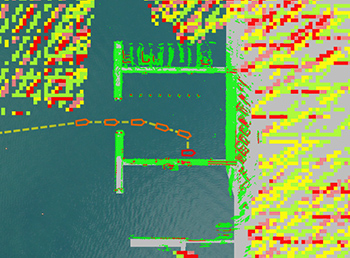
Hasilnya, kami berhasil menjaga kesalahan estimasi posisi sendiri dalam beberapa puluh sentimeter bahkan tanpa stasiun pangkalan. Selain itu, dimungkinkan untuk mengarahkan perahu secara otomatis menggunakan lingkungan sekitarnya hanya dengan menentukan lokasi untuk berlabuh. Sejak awal pengembangan, kami dapat mengurangi waktu yang dibutuhkan untuk Auto-docking dari empat menit menjadi dua setengah menit yang lebih praktis. Selama navigasi lepas pantai, peta kasar area luas dibuat dengan radar untuk mengatur rute navigasi. Saat berlayar di sepanjang rute ini, lingkungan sekitar dieksplorasi secara detail menggunakan 3D-LIDAR, sehingga rintangan di sekitarnya dapat dideteksi. Selain itu, 3D-LIDAR digunakan untuk menghasilkan peta resolusi tinggi untuk navigasi dan docking di ruang sempit. Auto-docking System memilih rute yang aman dengan risiko tabrakan yang lebih kecil dan secara otomatis mengoperasikan proses dari navigasi ke docking. Hasil yang sukses dicapai dari tekad yang teguh dari tim pengembangan untuk menciptakan sistem yang pengguna dapat menavigasi dengan aman dan leluasa merapat kapal di posisinya tanpa tekanan.

3D-LIDAR haluan secara akurat menangkap lingkungan sekitar.

Peta area luas dibuat di lepas pantai untuk mengatur rute navigasi.

Peta resolusi tinggi dibuat untuk di dalam port kecil atau untuk dipasang ke dok.

RESULT & FUTURE

Menerapkan teknologi di berbagai bidang

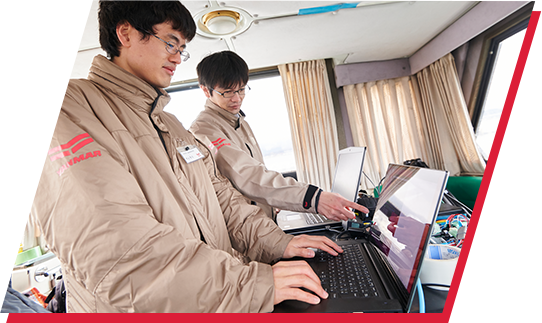
Pengembangan melalui uji coba dan kesalahan. Tidak ada cara lain untuk memeriksa apakah sistem bekerja dengan aman dan lancar selain dengan pengujian di lingkungan nyata. Namun, memilih lingkungan pengujian sangat sulit karena kurangnya lahan uji di Jepang. Dengan kerja sama Yanmar Marina, kami berhasil mendapatkan izin dari pemerintah daerah seperti kota dan prefektur serta perikanan termasuk penduduk setempat untuk merancang dan membangun lingkungan tiruan yang menggambarkan pelabuhan sebenarnya. Kami dapat melakukan evaluasi penuh di lingkungan tiruan selama satu setengah bulan dan mengujinya dalam berbagai kondisi cuaca seperti hujan, salju, dan angin kencang.

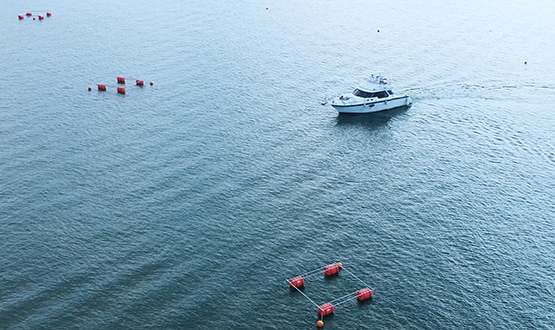
Ada banyak masalah tak terduga yang terjadi kecuali kami menguji evaluasi seperti itu dengan kapal yang sebenarnya. Misalnya, tampilan pelampung dan rakit saat diamati oleh radar di sistem ini berbeda dari yang kami harapkan. Kami juga menemukan resiko terjepitnya tali antara pelampung dan jangkar meskipun pelampung bisa dihindari, dan kami juga menyadari bahwa posisi ini tidak stabil karena perubahan kondisi cuaca. Dengan memasukkan informasi lingkungan ke dalam rencana rute, menggabungkan beberapa sensor untuk meningkatkan tingkat deteksi, dan seterusnya, kami membuat sistem navigasi yang lebih andal dan aman. Untuk keamanan lebih lanjut, kami juga mengerjakan tindakan terhadap cuaca keras. Mengenai angin, menjadi mungkin untuk menavigasi dalam kesalahan 50cm saat berlayar dengan kecepatan angin 7 m / s.

Yanmar selalu berupaya untuk menciptakan sistem yang aman dan sangat akurat. Di masa mendatang, kami akan terus melakukan penelitian dan pengembangan untuk menerapkan teknologi ini ke berbagai bidang.

Uji Sandar di Marina Yanmar

Pengujian mengelak untuk pelampung dan rakit

INTERVIEWMembangun teknologi robotika yang berkelanjutan untuk mencapai kemakmuran bagi masyarakat dan alam

Selama pengembangan Sistem Penambatan Otomatis, banyak perusahaan dan instansi pemerintah menanyakan tentang sistem tersebut. Yanmar juga mampu menawarkan konsistensi mulai dari riset dasar mesin dan lambung hingga sistem, pengembangan, dan produksi kapal. Kekuatan Yanmar adalah kami dapat bertanggung jawab atas seluruh proses manufaktur dan menangani kustomisasi dengan fleksibilitas. Dengan cara ini, pengenalan luas penggunaan Perahu Robotik Navigasi Otomatis dan Sistem Penambatan Otomatis akan membebaskan para pekerja dari lingkungan yang keras di sektor perikanan dan bisnis kelautan, sehingga mereka dapat bekerja dengan aman dan tenang.

Naohito Hara, penanggung jawab teknologi kontrol, mengatakan, “Teknologi yang sedang dikembangkan ini baru saja dimulai. Saat ini, sistem ini hanya efektif dalam kondisi terbatas seperti di dalam pelabuhan. Kami ingin menyediakan teknologi ini kepada orang-orang yang bekerja di bisnis budidaya perikanan atau terlibat dalam berbagai operasi di laut, untuk menawarkan lingkungan sistem yang lebih praktis.” Tomoya Fukukawa, penanggung jawab penelitian dan pengembangan teknologi Robot Navigasi Otomatis menyatakan, “Untuk menawarkan keamanan yang sesungguhnya, kami dapat mendekati aspek psikologis dan emosional pelanggan saat mengembangkan teknologi.” Yuichiro Dake, penanggung jawab teknologi pengenalan menyatakan, “Kami ingin meluncurkan teknologi robotika yang akan terus praktis daripada hanya sekadar dirilis ke pasar.” Dengan cara ini, Yanmar akan memecahkan masalah pelanggan dan terus menghadapi tantangan menciptakan masyarakat masa depan dan memperkaya kehidupan manusia.