SOLUTION 02 / Robotics

Yanmar minskar arbetsbelastningen med automatiskt dockningssystem och automatisk navigeringsrobotbåt för att skapa en trygg och säker framtid

Forsknings- och utvecklingscentrum
Genom att automatisera dockningsoperationen, som alltid har varit stressig för användarna, erbjuder Yanmar säker dockning med ett felområde begränsat till endast några tiotals centimeter. Genom att lägga till detta till den autonavigerande robotbåten bidrar Yanmar inte bara till den marina verksamheten, utan lindrar också arbetsbelastningen för dem som arbetar inom fiske och marin verksamhet, vilket leder till alternativ arbetskraft och arbetsbesparingar ute till sjöss.

ISSUE

En ny utmaning för att minska användarnas börda och skapa ett samhälle där människor kan arbeta med sinnesro

Marin verksamhet är en av Yanmar styrkor. Vi fortsätter att stödja offshore-arbetare med en mängd olika produkter och tjänster som är födda ur ett nytt perspektiv. Yanmar fokuserar på "dockning"* vilket kräver skicklighet inom fartygsnavigering men är en enorm stress för användarna. Yanmar har utvecklat ett "Auto-dockningssystem" för smidig och säker dockning utan problem, och en "Auto-navigationsrobotbåt" som automatiskt bestämmer en säker rutt för att kontrollera segling till sjöss. Utvecklingen av dessa system kommer att vara en stor fördel inte bara för den marina verksamheten, utan även för fiskerimarknaden där antalet arbetare minskar och efterfrågan på vattenbruk ökar, vilket gynnar de faror som är förknippade med offshore-verksamhet. Sedan 2017 har Yanmar utvecklat dessa system samtidigt som man övervägt att lindra bördan för offshore-arbetare genom att ersätta och minska offshore-arbete.

Ursprungligen började vi utveckla denna teknik för de vanligt förekommande båtarna med en propeller och en gummibåt, liknande de som används i bilar. Allt eftersom projektet fortskred stod det klart att en enorm mängd arbetstimmar krävdes för utvecklingen på grund av svårigheten att kontrollera dockningen för ett fartyg med en propeller och ett roder. Anledningen var inte bara dess sårbarhet när det gäller att hålla en stabil position från vindar och vågor, utan också dess brist på flexibilitet för att direkt applicera kraft i en sidorörelse. Med önskan att släppa en ny produkt så snabbt som möjligt, övergick vi till att använda ett fartyg med två propeller och två roder utrustat med flera framdrivningsenheter och beslutade att konsolidera arbetstimmarna för utvecklingen. Genom att installera en framdrivningsdistributionsutrustning som kan förflytta fartyget i alla riktningar och tillämpa det dynamiska positioneringssystem som vi utvecklade 2015, färdigställde Yanmar äntligen den grundläggande tekniken för automatisk dockning och automatisk navigering. * För att närma sig båten till piren, flotten eller stranden på havet.
SOLUTION

Yanmar kommer att lösa kundernas problem och fortsätta att anta utmaningen att skapa ett framtida samhälle och berika människors liv.

Nyckeln till automatisk fartygsstyrning är möjligheten att uppskatta sin egen position för att identifiera fartygets plats. Även om avvikelser på flera meter förekommer med GNSS inklusive GPS, siktade vi på att minska felet inom några tiotals centimeter med vårt automatiska dockningssystem. Under det tidiga utvecklingsstadiet använde vi realtids kinematik (RKT), som också används i Yanmar robottraktorer som är aktivt involverade i jordbruksfältet. Vi satte upp en basstation på hamnsidan och utvecklade ett system som matar ut korrigeringssignaler för att förbättra noggrannheten. Det kunde dock bara användas i en specifik hamn där basstationen var uppställd, och det fanns också en säkerhetsfråga med att det inte fanns sensorer för att känna igen den faktiska omgivningen. Av denna anledning var nästa steg att utrusta fartyget med 3D-LIDAR, vilket är en sensor som känner igen den omgivande miljön, och fokusera på att utveckla ett system som uppskattar sin egen position med hög precision genom att mäta omgivande objekt.

Som ett resultat lyckades vi hålla självpositionsuppskattningsfelet inom några tiotals centimeter även utan en basstation. Dessutom blev det möjligt att automatiskt styra båten med hjälp av dess omgivande miljö bara genom att ange platsen för att lägga till. Sedan utvecklingsstarten har vi kunnat minska tiden det tar för autodockning från fyra minuter till mer praktiska två och en halv minut. Under navigering offshore skapas en grov karta över stora områden med en radar för att ställa in navigeringsrutt. När du seglar längs denna rutt utforskas den omgivande miljön i detalj med hjälp av 3D-LIDAR, så att närliggande hinder kan upptäckas. Dessutom används 3D-LIDAR för att generera högupplöst karta för navigering och dockning i trånga utrymmen. Autodockningssystem väljer en säker rutt med mindre risk för kollision och driver automatiskt processen från navigering till dockning. Det framgångsrika resultatet uppnåddes från utvecklingsteamets orubbliga beslutsamhet att skapa ett system där användare kan navigera säkert och fritt docka fartyget i dess position utan stress.

3D-LIDAR av bågen fångar den omgivande miljön exakt.

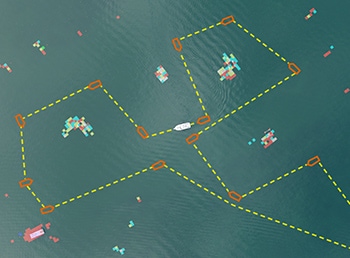
Bredområdeskarta skapades offshore för att ställa in navigeringsrutt.

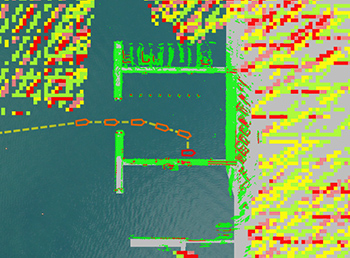
Högupplöst karta genererades för inuti en liten hamn eller för dockning.

RESULT & FUTURE

Tillämpa teknik inom olika områden

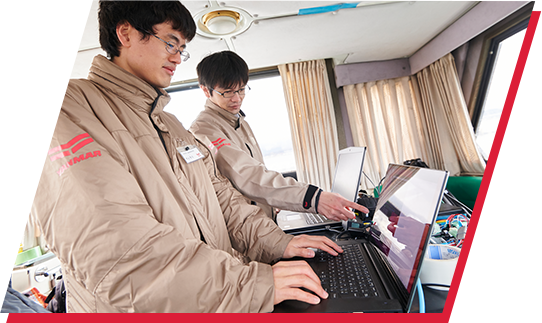
Utveckling genom trial and error. Det finns inget annat sätt att kontrollera om systemet fungerar säkert och smidigt förutom att testa i en verklig miljö. Att välja en testmiljö är dock extremt svårt på grund av bristen på testfält i Japan. I samarbete med Yanmar Marina kunde vi få tillstånd från lokala förvaltningar som stad och prefektur samt fiskeföretag, inklusive lokala invånare, att designa och bygga en övningsmiljö som avbildar en verklig hamn. Vi kunde utvärdera hela processen i en övningsmiljö i en och en halv månad. Vi kunde utvärdera hela processen i en övningsmiljö i en och en halv månad och testa under olika väderförhållanden som regn, snö och starka vindar.

Det var många oväntade problem som hände om vi inte testade en sådan utvärdering med faktiska fartyg. Till exempel var utseendet på bojar och flottar när de observerades av radar i detta system annorlunda än vad vi förväntade oss. Vi fick också reda på risken att fånga repet mellan bojen och dess ankare även om bojar kunde undvikas, och vi blev också medvetna om att dessa positioner är instabila på grund av förändringar i väderförhållandena. Genom att inkludera miljöinformation i ruttplanen, kombinera flera sensorer för att förbättra detekteringshastigheten och så vidare, etablerade vi ett mer tillförlitligt och säkert navigationssystem. För ytterligare säkerhet arbetar vi även med åtgärder mot hårt konditionerat väder. Angående vind så blev det möjligt att navigera inom ett fel på 50cm när man seglade med en vindhastighet på 7 m/s.

Yanmar strävar alltid efter att etablera ett säkert och mycket noggrant system. I framtiden kommer vi att fortsätta forskning och utveckling för att tillämpa tekniken inom olika områden.

Dockningstest vid Yanmar Marina

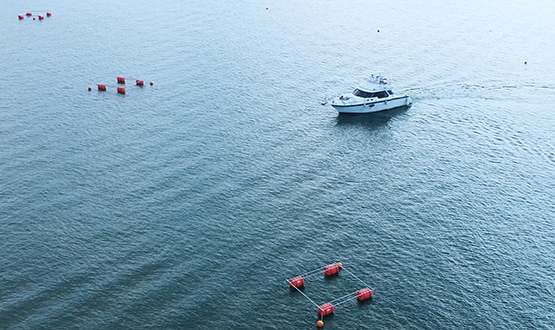
Undvikande provning för boj och flotte

INTERVIEWAtt etablera en hållbar robotteknik för att sträva efter välstånd för människor och natur

Medan det automatiska dockningssystemet utvecklades har många företag och myndigheter frågat om systemet. Yanmar kan också erbjuda enhetlighet inom grundforskning, från motorer och skrov till system, utveckling och produktion av fartyg. Yanmar styrka är att vi kan ta ansvar för all tillverkning och hantera anpassningar med flexibilitet. På så sätt kommer en bred introduktion av automatiska navigeringsrobotbåtar och automatiska dockningssystem att befria arbetare från tuffa miljöer inom fiske- och marinindustrin, vilket leder till arbete med säkerhet och sinnesro.

Naohito Hara, ansvarig för styrteknik, sa: ”Denna teknikutveckling har bara börjat. För närvarande är dessa system endast effektiva under begränsade förhållanden, till exempel i en hamn. Vi vill tillhandahålla tekniken till personer som arbetar inom vattenbruksbranschen eller är involverade i olika verksamheter ute till havs, för att erbjuda en mer praktisk systemmiljö.” Tomoya Fukukawa, ansvarig för forskning och utveckling av automatisk navigationsrobotteknik, säger: ”För att erbjuda genuin säkerhet kan vi ta hänsyn till kundens psykologiska och emotionella aspekter när vi söker efter teknik.” Yuichiro Dake, ansvarig för igenkänningsteknik, säger: ”Vi vill lansera robotteknik som fortsätter att vara praktisk snarare än att bara släppas ut på marknaden.” På så sätt kommer Yanmar att lösa kundernas problem och fortsätta att anta utmaningen att skapa ett framtida samhälle och berika människors liv.