SOLUTION 02 / Robotics

Yanmar ułatwia pracę dzięki systemowi automatycznego dokowania i automatycznej nawigacji w łodzi robotycznej, tworząc bezpieczną przyszłość

Centrum Badawczo-Rozwojowe
Automatyzując operację dokowania, która zawsze była stresująca dla użytkowników, Yanmar oferuje bezpieczne dokowanie z marginesem błędu ograniczonym do zaledwie kilkudziesięciu centymetrów. Dodając tę funkcję do łodzi zrobotyzowanej z automatyczną nawigacją, Yanmar nie tylko przyczynia się do rozwoju branży morskiej, ale także odciąża osoby pracujące w rybołówstwie i branży morskiej, co przekłada się na alternatywną siłę roboczą i oszczędności na morzu.

ISSUE

Nowe wyzwanie mające na celu zmniejszenie obciążeń użytkowników i stworzenie społeczeństwa, w którym ludzie mogą pracować ze spokojem ducha

Działalność morska to jedna z mocnych stron firmy Yanmar. Nadal wspieramy pracowników offshore, oferując im szeroką gamę produktów i usług, które wychodzą z nowej perspektywy. Yanmar koncentruje się na „dokowaniu”*, które wymaga umiejętności nawigacji statków, ale jest niezwykle stresujące dla użytkowników. Yanmar podjął się opracowania „Systemu automatycznego dokowania” zapewniającego płynne i bezpieczne dokowanie bez żadnych problemów oraz „Automatycznej Łodzi z Automatyczną Nawigacją”, która automatycznie wyznacza bezpieczną trasę do sterowania żeglugą na morzu. Rozwój tych systemów będzie ogromną korzyścią nie tylko dla branży morskiej, ale także dla rynku rybołówstwa, gdzie maleje liczba pracowników, a zapotrzebowanie na akwakulturę rośnie, co przyczynia się do ograniczenia zagrożeń związanych z działalnością offshore. Od 2017 roku Yanmar rozwija te systemy, dążąc do odciążenia pracowników offshore poprzez zastąpienie i ograniczenie pracy na morzu.

Początkowo zaczęliśmy rozwijać tę technologię dla powszechnie używanych łodzi z pojedynczą śrubą napędową i pojedynczym sterem, podobnych do tych stosowanych w samochodach. W miarę postępu projektu stało się jasne, że rozwój wymagał ogromnej liczby roboczogodzin ze względu na trudności w kontrolowaniu dokowania statku z pojedynczą śrubą napędową i pojedynczym sterem. Powodem była nie tylko wrażliwość na wiatr i fale, ale także brak elastyczności w bezpośrednim oddziaływaniu siły w ruchu bocznym. Chcąc jak najszybciej wprowadzić na rynek nowy produkt, przeszliśmy do zastosowania statku z dwiema śrubami napędowymi i dwoma sterami, wyposażonego w wiele jednostek napędowych, i postanowiliśmy skonsolidować roboczogodziny przeznaczone na rozwój. Dzięki zainstalowaniu urządzenia do dystrybucji napędu, które może poruszać statkiem w dowolnym kierunku, oraz zastosowaniu dynamicznego systemu pozycjonowania, który opracowaliśmy w 2015 roku, Yanmar ostatecznie ukończył podstawową technologię dla systemu automatycznego dokowania i automatycznej nawigacji. * Aby zbliżyć łódź do pomostu, tratwy lub brzegu oceanu.
SOLUTION

Yanmar będzie rozwiązywać problemy klientów i nadal podejmować wyzwanie tworzenia społeczeństwa przyszłości oraz wzbogacania życia ludzi.

Kluczem do automatycznego sterowania statkiem jest możliwość oszacowania własnej pozycji w celu identyfikacji lokalizacji statku. Chociaż w przypadku GNSS, w tym GPS, występują odchylenia rzędu kilku metrów, naszym celem było zmniejszenie błędu do kilkudziesięciu centymetrów dzięki naszemu systemowi automatycznego dokowania. Na wczesnym etapie rozwoju zastosowaliśmy kinematykę czasu rzeczywistego (RKT), która jest również wykorzystywana w ciągnikach robotycznych Yanmar, aktywnie wykorzystywanych w rolnictwie. Zainstalowaliśmy stację bazową po stronie portu i opracowaliśmy system, który wysyła sygnały korekcyjne w celu zwiększenia dokładności. Jednak system mógł być używany tylko w określonym porcie, w którym zainstalowano stację bazową, a dodatkowo istniał problem bezpieczeństwa związany z brakiem czujników rozpoznających rzeczywiste otoczenie. Z tego powodu kolejnym krokiem było wyposażenie statku w 3D-LIDAR, czyli czujnik rozpoznający otoczenie, oraz skupienie się na opracowaniu systemu, który szacuje swoją pozycję z wysoką precyzją poprzez pomiar otaczających obiektów.

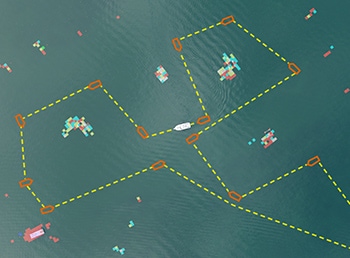
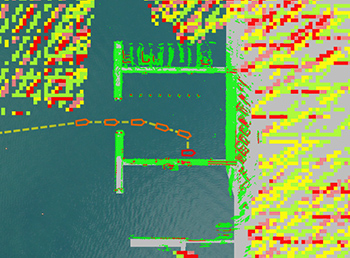
W rezultacie udało nam się utrzymać błąd oszacowania pozycji własnej w granicach kilkudziesięciu centymetrów, nawet bez stacji bazowej. Co więcej, stało się możliwe automatyczne kierowanie łodzią na podstawie jej otoczenia, po prostu poprzez wskazanie miejsca do zacumowania. Od początku rozwoju udało nam się skrócić czas automatycznego dokowania z czterech minut do bardziej praktycznych dwóch i pół minuty. Podczas nawigacji na pełnym morzu, za pomocą radaru tworzona jest przybliżona mapa rozległego obszaru, służąca do wyznaczania trasy nawigacyjnej. Podczas żeglugi wzdłuż tej trasy, otoczenie jest szczegółowo badane za pomocą 3D-LIDAR, co pozwala na wykrywanie pobliskich przeszkód. Ponadto 3D-LIDAR jest używany do generowania mapy o wysokiej rozdzielczości do nawigacji i dokowania w wąskich przestrzeniach. System automatycznego dokowania wybiera bezpieczną trasę o mniejszym ryzyku kolizji i automatycznie obsługuje proces od nawigacji do dokowania. Sukces został osiągnięty dzięki niezachwianej determinacji zespołu programistów, aby stworzyć system, który umożliwia użytkownikom bezpieczną nawigację i swobodne dokowanie łodzi w jej pozycji bez stresu.

Technologia 3D-LIDAR pozwala na dokładne odwzorowanie otoczenia dziobu.

Stworzono mapę rozległego obszaru na morzu w celu wyznaczenia trasy nawigacyjnej.

Wygenerowano mapę o wysokiej rozdzielczości do użytku wewnątrz małego portu lub w miejscach dokowania.

RESULT & FUTURE

Zastosowanie technologii w różnych dziedzinach

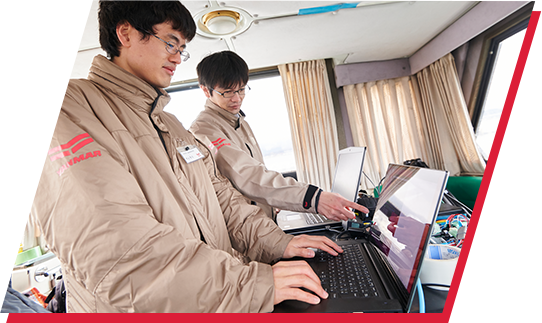
Rozwój metodą prób i błędów. Nie ma innego sposobu na sprawdzenie, czy system działa bezpiecznie i płynnie, niż testowanie w rzeczywistym środowisku. Wybór środowiska testowego jest jednak niezwykle trudny ze względu na brak poligonów testowych w Japonii. Dzięki współpracy z mariną Yanmar udało nam się uzyskać pozwolenie od lokalnych władz, takich jak władze miasta i prefektury, a także od przedstawicieli władz rybackich, w tym lokalnych mieszkańców, na zaprojektowanie i zbudowanie symulowanego środowiska odzwierciedlającego prawdziwy port. Mieliśmy możliwość pełnej oceny w symulowanym środowisku przez półtora miesiąca. Mieliśmy możliwość pełnej oceny w symulowanym środowisku przez półtora miesiąca i testowania w różnych warunkach pogodowych, takich jak deszcz, śnieg i silny wiatr.

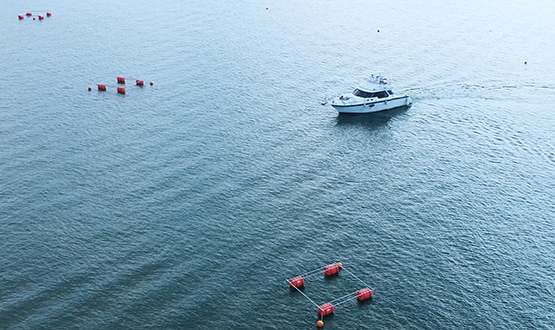
Wystąpiło wiele nieoczekiwanych problemów, dopóki nie przetestowaliśmy takiej oceny na rzeczywistym statku. Na przykład, wygląd boi i tratw obserwowanych przez radar w tym systemie różnił się od naszych oczekiwań. Zbadaliśmy również ryzyko zahaczenia liny między boją a jej kotwicą, nawet jeśli boje można było ominąć, a także uświadomiliśmy sobie, że pozycje te są niestabilne ze względu na zmiany warunków pogodowych. Dzięki uwzględnieniu informacji środowiskowych w planie trasy, połączeniu wielu czujników w celu zwiększenia skuteczności wykrywania i tak dalej, stworzyliśmy bardziej niezawodny i bezpieczny system nawigacyjny. Dla zwiększenia bezpieczeństwa pracujemy również nad środkami zapobiegającymi trudnym warunkom pogodowym. Jeśli chodzi o wiatr, możliwe stało się nawigowanie z błędem 50 cm przy prędkości wiatru 7 m/s.

Yanmar zawsze dąży do stworzenia bezpiecznego i wysoce precyzyjnego systemu. W przyszłości będziemy kontynuować badania i rozwój, aby zastosować tę technologię w różnych dziedzinach.

Test dokowania w marinie Yanmar

Testy wymijające boi i tratw

INTERVIEWUstanowienie zrównoważonej technologii robotyki, która będzie służyć dobrobytowi ludzi i przyrody

Podczas prac nad systemem automatycznego dokowania, wiele firm i agencji rządowych pytało o niego. Yanmar oferuje również spójność, począwszy od badań podstawowych, od silników i kadłuba, poprzez systemy, rozwój, aż po produkcję statków. Siłą Yanmar jest to, że możemy wziąć odpowiedzialność za cały proces produkcji i elastycznie dostosować go do indywidualnych potrzeb. W ten sposób szerokie wprowadzenie do użytku autonomicznej nawigacji łodzi zrobotyzowanej i systemu automatycznego dokowania uwolni pracowników od trudnych warunków w rybołówstwie i branży morskiej, zapewniając im bezpieczną i spokojną pracę.

Naohito Hara, osoba odpowiedzialna za technologię sterowania, powiedział: „Ta rozwijająca się technologia dopiero się rozwija. Obecnie systemy te działają skutecznie tylko w ograniczonych warunkach, takich jak praca w porcie. Chcemy udostępnić tę technologię osobom pracującym w akwakulturze lub zaangażowanym w różne operacje na morzu, aby zaoferować bardziej praktyczne środowisko systemowe”. Tomoya Fukukawa, odpowiedzialny za badania i rozwój technologii robotyki automatycznej nawigacji, stwierdza: „Aby zapewnić prawdziwe bezpieczeństwo, mogliśmy uwzględnić psychologiczny i emocjonalny aspekt klienta podczas wdrażania technologii”. Yuichiro Dake, odpowiedzialny za technologię rozpoznawania, stwierdza: „Chcielibyśmy wprowadzić na rynek technologię robotyki, która będzie nadal praktyczna, a nie tylko dostępna na rynku”. W ten sposób Yanmar będzie rozwiązywać problemy klientów i nadal podejmować wyzwanie tworzenia społeczeństwa przyszłości i wzbogacania życia ludzi.