SOLUTION 02 / Robotics

Yanmar vous sécurise avec le système d'amarrage automatique et le bateau robotique à navigation automatique

Centre de Recherche & Développement
En automatisant les manœuvres d'accostage, souvent complexes pour les utilisateurs, Yanmar garantit un amarrage sûr avec une marge d'erreur de quelques dizaines de centimètres seulement. Intégrée au bateau robotisé à navigation automatique, Yanmar contribue non seulement au développement du secteur maritime, mais allège également la charge de travail des acteurs de la pêche et du transport maritime, permettant ainsi des économies de main-d'œuvre en mer.

ISSUE

Un nouveau défi pour créer une société où les gens peuvent travailler l'esprit tranquille

L'activité maritime est l'une des forces du Groupe Yanmar. Nous continuons à soutenir les travailleurs offshore avec une variété de nos produits et services nés d'une nouvelle perspective. Yanmar se concentre sur le « docking »* qui nécessite des compétences en navigation et constitue un énorme stress pour les utilisateurs. Yanmar a entrepris le développement d'un "système d'amarrage automatique" pour un amarrage en douceur et en toute sécurité, et d'un "bateau robotique à navigation automatique" qui détermine automatiquement une route sûre pour contrôler la navigation en mer. Le développement de ces systèmes sera un grand avantage non seulement pour le secteur maritime, mais aussi pour le marché de la pêche où la population de travailleurs diminue et la demande d'aquaculture augmente.

Initialement, nous avons commencé à développer cette technologie pour les bateaux à hélice unique et à caoutchouc unique couramment utilisés, similaires à ceux que l'on trouve dans les automobiles. Au fur et à mesure que le projet avançait, il était clair qu'une quantité énorme d'heures de travail était nécessaire pour le développement en raison de la difficulté de contrôler l'amarrage d'un navire à hélice unique et à gouvernail unique. La raison, étant non seulement sa vulnérabilité à garder une position stable contre les vents et les vagues, mais aussi son manque de flexibilité pour appliquer directement la force dans un mouvement latéral. Avec le désir de sortir un nouveau produit le plus rapidement possible, nous sommes passés à l'application d'un navire à double hélice et à double gouvernail équipé de plusieurs unités de propulsion et avons décidé de consolider les heures de travail pour le développement. En installant un équipement de distribution de propulsion qui peut déplacer le navire dans n'importe quelle direction et en appliquant le système de positionnement dynamique que nous avons développé en 2015, nous avons complété la technologie de base pour le système d'auto-amarrage et d'auto-navigation. * Pour approcher le bateau de la jetée, du radeau ou du rivage sur l'océan.

SOLUTION

Yanmar continuera à relever le défi de créer une société durable.

La clé de la direction automatique du navire est la capacité d'estimer sa propre position pour identifier l'emplacement du navire. Bien que des écarts de plusieurs mètres se produisent avec le GNSS, y compris le GPS, nous avons cherché à réduire l'erreur à quelques dizaines de centimètres avec notre système d'amarrage automatique. Au début du développement, nous avons adopté la cinématique en temps réel (RTK), qui est également utilisée dans l'agriculture. Nous avons installé une station de base du côté du port et développé le système qui émet des signaux de correction pour améliorer la précision. Cependant, il ne pouvait être utilisé que sur un port spécifique où la station de base était configurée, et il y avait également un problème de sécurité de ne pas avoir de capteurs pour reconnaître son environnement environnant réel. Pour cette raison, l'étape suivante consistait à équiper le navire de 3D-LIDAR, un capteur qui reconnaît l'environnement environnant, et à se concentrer sur le développement d'un système qui estime sa propre position avec une grande précision en mesurant les objets environnants.

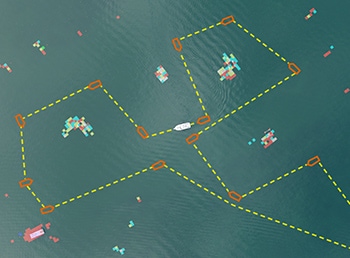
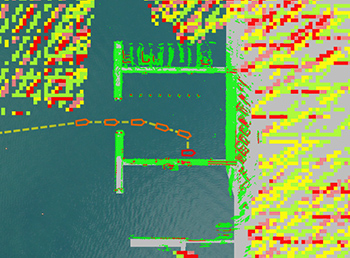
En conséquence, nous avons réussi à maintenir l'erreur d'estimation d'auto-position à quelques dizaines de centimètres même sans station de base. De plus, il est devenu possible de diriger automatiquement le bateau en utilisant son environnement simplement en désignant l'emplacement d'accostage. Depuis le début du développement, nous avons pu réduire le temps nécessaire à l'auto-amarrage de quatre à deux minutes et demie. Au cours de la navigation au large, une carte de zone étendue approximative est créée avec un radar pour définir l'itinéraire de navigation. Tout en naviguant le long de cette route, l'environnement est exploré en détail à l'aide de 3D-LIDAR, afin que les obstacles à proximité puissent être détectés. De plus, 3D-LIDAR est utilisé pour générer une carte haute résolution pour la navigation et l'amarrage dans un espace étroit. Le système d'amarrage automatique sélectionne un itinéraire sûr avec moins de risque de collision et exécute automatiquement le processus de la navigation à l'amarrage. Le résultat positif a été obtenu grâce à la détermination inébranlable de l'équipe de développement à créer un système permettant aux utilisateurs de naviguer en toute sécurité et d'amarrer librement le navire dans sa position sans stress.

3D-LIDAR de l'arc capture avec précision l'environnement environnant.

Une carte étendue au large pour définir l'itinéraire de navigation.

Une carte haute résolution pour l'intérieur d'un petit port ou pour l'amarrage.

RESULT & FUTURE

Application de la technologie dans divers domaines

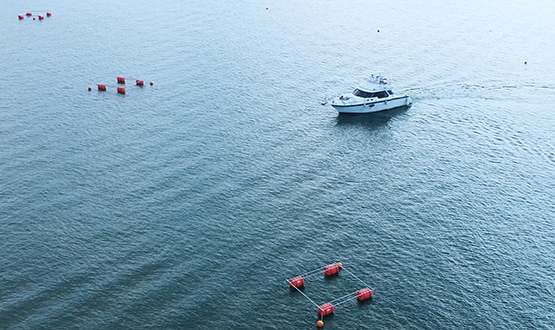
Développement par essais et erreurs. Il n'y a pas d'autre moyen de vérifier si le système fonctionne en toute sécurité et en douceur, sauf en testant dans un environnement réel. Cependant, la sélection d'un environnement de test est extrêmement difficile en raison du manque de champs de test au Japon. Avec la coopération de Yanmar Marina, nous avons pu obtenir l'autorisation de l'administration locale telle que la ville et la préfecture ainsi que les pêcheries, y compris les résidents locaux, pour concevoir et construire un environnement fictif représentant un port réel. Nous avons pu évaluer pleinement dans un environnement fictif pendant un mois et demi et tester dans diverses conditions météorologiques telles que la pluie, la neige et les vents forts.

De nombreux problèmes inattendus se sont produits à moins que nous ne testions une telle évaluation avec un navire réel. Par exemple, l'apparence des bouées et des radeaux observés par radar dans ce système était différente de ce à quoi nous nous attendions. Nous avons également découvert le risque d'accrocher la corde entre la bouée et son ancre même si les bouées pouvaient être évitées, et nous avons également pris conscience que ces positions sont instables en raison des changements de conditions météorologiques. En incorporant des informations environnementales dans le plan d'itinéraire, en combinant plusieurs capteurs pour améliorer le taux de détection, etc., nous avons établi un système de navigation plus fiable et plus sûr. Pour plus de sécurité, nous travaillons également sur des mesures contre les intempéries. Concernant le vent, il est devenu possible de naviguer avec une erreur de 50 cm en naviguant à une vitesse du vent de 7 m/s.

Yanmar s'efforce constamment de mettre en place un système sûr et d'une grande précision. À l'avenir, nous poursuivrons nos efforts de recherche et développement afin d'appliquer cette technologie à divers domaines.

Essai d'amarrage à la marina Yanmar

Essais d'évitement pour bouée et radeau

INTERVIEWÉtablir une technologie robotique durable

Lors du développement du système d'amarrage automatique, de nombreuses entreprises et agences gouvernementales se sont renseignées à son sujet. Yanmar assure une maîtrise complète du processus, de la recherche fondamentale (moteurs et coque) au développement et à la production des navires. Yanmar force réside dans sa capacité à prendre en charge l'intégralité du processus de fabrication et à proposer des solutions personnalisées avec flexibilité. Ainsi, la généralisation de l'utilisation des bateaux robotisés à navigation automatique et du système d'amarrage automatique permettra de libérer les travailleurs des environnements difficiles des secteurs de la pêche et maritime, leur garantissant sécurité et sérénité.

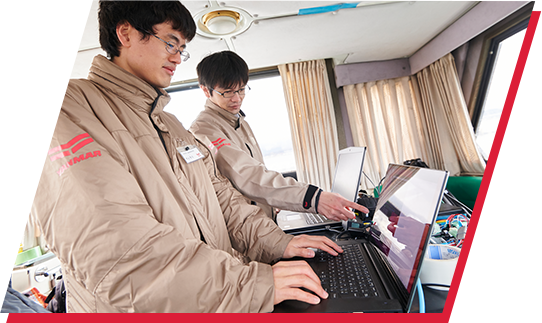
Naohito Hara, responsable de la technologie de contrôle, a déclaré : " Cette technologie en développement ne fait que commencer. Actuellement, ces systèmes ne sont efficaces que dans des conditions limitées comme à l'intérieur d'un port. Nous voulons fournir la technologie aux personnes qui travaillent dans le secteur de l'aquaculture ou impliquées dans diverses opérations en mer, afin d'offrir un environnement système plus pratique." Tomoya Fukukawa, en charge de la recherche et du développement de la technologie robotique d'auto-navigation déclare : "Pour offrir une véritable sécurité, nous pourrions aborder l'aspect psychologique et émotionnel du client lors de la poursuite de la technologie." Yuichiro Dake, en charge de la technologie de reconnaissance, déclare : " Nous aimerions lancer une technologie robotique qui continuera d'être pratique plutôt que de simplement être lancée sur le marché. " De cette façon, Yanmar résoudra les problèmes des clients et continuera à relever le défi de créer une société durable.