SOLUTION 02 / Robotics

Yanmar ဘေးကင်းလုံခြုံသော အနာဂတ်ကို ဖန်တီးရန်အတွက် အလိုအလျောက် ဆိုက်ကပ်သည့်စနစ်နှင့် အလိုအလျောက် လမ်းညွှန်သည့် ရိုဘော့လှေဖြင့် အလုပ်ဝန်ကို လျှော့ချပေးပါသည်။

သုတေသနနှင့်ဖွံ့ဖြိုးရေးစင်တာ
အသုံးပြုသူများအတွက် အမြဲတမ်းစိတ်ဖိစီးမှုများသော ဆိပ်ကမ်းလုပ်ငန်းစဉ်ကို အလိုအလျောက်လုပ်ဆောင်ခြင်းဖြင့် Yanmar အမှားအယွင်းအပိုင်းအခြားကို စင်တီမီတာအနည်းငယ်အတွင်းသာ ကန့်သတ်ထားသော ဘေးကင်းသော ဆိပ်ကမ်းကို ပေးဆောင်ပါသည်။ Auto-navigation Robotic Boat တွင် ၎င်းကို ထည့်သွင်းခြင်းဖြင့် Yanmar ရေကြောင်းလုပ်ငန်းတွင် ပံ့ပိုးကူညီရုံသာမက ငါးလုပ်ငန်းနှင့် ရေကြောင်းလုပ်ငန်းတွင် လုပ်ကိုင်သူများအတွက် အလုပ်ဝန်ထုပ်ဝန်ပိုးကို လျှော့ချပေးပြီး ပင်လယ်ပြင်တွင် အစားထိုးလုပ်အားနှင့် လုပ်အားချွေတာမှုများကို ဖြစ်ပေါ်စေသည်။

ISSUE

သုံးစွဲသူဝန်ထုပ်ဝန်ပိုးကိုလျှော့ချရန်နှင့်စိတ်ငြိမ်သက်မှုနှင့်အတူအလုပ်လုပ်နိုင်သောလူ့အဖွဲ့အစည်းတစ်ခုဖန်တီးရန်စိန်ခေါ်မှုအသစ်

ရေကြောင်းလုပ်ငန်းသည် Yanmar ၏ အားသာချက်များထဲမှ တစ်ခုဖြစ်သည်။ ကျွန်ုပ်တို့သည် ရှုထောင့်အသစ်မှ မွေးဖွားလာသော ကျွန်ုပ်တို့၏ ထုတ်ကုန်များနှင့် ဝန်ဆောင်မှုအမျိုးမျိုးဖြင့် ကမ်းလွန်လုပ်သားများကို ဆက်လက်ပံ့ပိုးပေးနေပါသည်။ Yanmar သင်္ဘောလမ်းကြောင်းပြခြင်းတွင် ကျွမ်းကျင်မှုလိုအပ်သော်လည်း အသုံးပြုသူများအတွက် ကြီးမားသောဖိအားတစ်ခုဖြစ်သည့် “ဆိပ်ကမ်း”* ကို အာရုံစိုက်ပါသည်။ Yanmar ပြဿနာတစ်စုံတစ်ရာမရှိဘဲ ချောမွေ့လုံခြုံစွာ ဆိပ်ကမ်းကပ်နိုင်ရန် “အလိုအလျောက်ဆိပ်ကမ်းစနစ်” နှင့် ပင်လယ်ပြင်တွင် ရွက်လွှင့်ခြင်းကို ထိန်းချုပ်ရန် ဘေးကင်းသောလမ်းကြောင်းကို အလိုအလျောက်ဆုံးဖြတ်ပေးသည့် “အလိုအလျောက်လမ်းကြောင်းပြ စက်ရုပ်လှေ” တို့ကို တီထွင်ထုတ်လုပ်ခဲ့သည်။ ဤစနစ်များ ဖွံ့ဖြိုးတိုးတက်လာခြင်းသည် ရေကြောင်းလုပ်ငန်းအတွက်သာမက အလုပ်သမားဦးရေ လျော့နည်းလာပြီး ရေနေသတ္တဝါမွေးမြူရေးအတွက် ဝယ်လိုအား တိုးပွားလာသည့် ငါးလုပ်ငန်းဈေးကွက်အတွက်ပါ အားသာချက်ကြီးတစ်ခု ဖြစ်လာမည်ဖြစ်ပြီး ကမ်းလွန်လုပ်ငန်းများတွင် ပါဝင်သည့် အန္တရာယ်များကို အကျိုးပြုမည်ဖြစ်သည်။ ၂၀၁၇ ခုနှစ်မှစ၍ Yanmar ကမ်းလွန်လုပ်သားများ၏ ဝန်ထုပ်ဝန်ပိုးကို လျှော့ချရန်နှင့် အစားထိုးရန် စဉ်းစားနေစဉ်တွင် ဤစနစ်များကို တီထွင်ထုတ်လုပ်နေခဲ့သည်။

အစပိုင်းတွင်၊ ကျွန်ုပ်တို့သည် မော်တော်ကားများတွင်တွေ့ရသည့်အတိုင်း အသုံးများသော single-propeller နှင့် single-rabber boat အတွက် ဤနည်းပညာကို တီထွင်ရန် စတင်ခဲ့သည်။ စီမံကိန်းဆက်လက်လုပ်ဆောင်သည်နှင့်အမျှ single-propeller နှင့် single-rudder သင်္ဘောအတွက် ဆိုက်ကပ်ခြင်းကို ထိန်းချုပ်ရန်ခက်ခဲခြင်းကြောင့် ဖွံ့ဖြိုးတိုးတက်မှုအတွက် လူနာရီများစွာ လိုအပ်ကြောင်း ထင်ရှားသည်။ အကြောင်းရင်းမှာ လေနှင့်လှိုင်းများမှ တည်ငြိမ်သောအနေအထားကို ထိန်းသိမ်းရာတွင် ၎င်း၏အားနည်းချက်သာမက ဘေးတိုက်ရွေ့လျားမှုတွင် တိုက်ရိုက်အားသက်ရောက်စေရန် ပြောင်းလွယ်ပြင်လွယ်မရှိခြင်းကြောင့်ဖြစ်သည်။ ထုတ်ကုန်အသစ်တစ်ခုကို အမြန်ဆုံးထုတ်လုပ်လိုသောဆန္ဒဖြင့် ကျွန်ုပ်တို့သည် propulsion unit များစွာတပ်ဆင်ထားသော twin-propeller နှင့် twin-rudder သင်္ဘောကို အသုံးပြုရန် ပြောင်းလဲခဲ့ပြီး ဖွံ့ဖြိုးတိုးတက်မှုအတွက် လူနာရီများကို ပေါင်းစည်းရန် ဆုံးဖြတ်ခဲ့သည်။ သင်္ဘောကို မည်သည့်ဦးတည်ချက်သို့မဆို ရွေ့လျားနိုင်သော propulsion distribution ကိရိယာတစ်ခု တပ်ဆင်ခြင်းနှင့် ၂၀၁၅ ခုနှစ်တွင် ကျွန်ုပ်တို့တီထွင်ခဲ့သော dynamic positioning system ကို အသုံးပြုခြင်းဖြင့် Yanmar Auto-docking နှင့် Auto-navigation စနစ်အတွက် အခြေခံနည်းပညာကို နောက်ဆုံးတွင် ပြီးမြောက်အောင်မြင်ခဲ့သည်။ * သမုဒ္ဒရာပေါ်ရှိ သင်္ဘောဆိပ်ခံတံတား၊ ဖောင် သို့မဟုတ် ကမ်းသို့ လှေကို ချဉ်းကပ်ရန်။
SOLUTION

Yanmar ဖောက်သည်ပြဿနာများကို ဖြေရှင်းပေးမည်ဖြစ်ပြီး အနာဂတ်လူ့အဖွဲ့အစည်းတစ်ခု ဖန်တီးခြင်းနှင့် လူတို့၏ဘဝများကို ကြွယ်ဝစေရေးဆိုင်ရာ စိန်ခေါ်မှုကို ဆက်လက်ရင်ဆိုင်သွားမည်ဖြစ်သည်။

အလိုအလျောက်သင်္ဘောမောင်းနှင်မှု၏ အဓိကသော့ချက်မှာ သင်္ဘော၏တည်နေရာကို ခွဲခြားသိရှိနိုင်ရန် ၎င်း၏ကိုယ်ပိုင်တည်နေရာကို ခန့်မှန်းနိုင်စွမ်းဖြစ်သည်။ GPS အပါအဝင် GNSS တွင် မီတာအတော်များများ သွေဖည်မှုဖြစ်ပေါ်သော်လည်း၊ ကျွန်ုပ်တို့၏ Auto-docking System ဖြင့် စင်တီမီတာအနည်းငယ်အတွင်း အမှားအယွင်းကို လျှော့ချရန် ရည်ရွယ်ပါသည်။ ဖွံ့ဖြိုးတိုးတက်မှု၏ အစောပိုင်းအဆင့်တွင်၊ ကျွန်ုပ်တို့သည် Real time kinematic (RKT) ကို အသုံးပြုခဲ့ပြီး၊ ၎င်းကို စိုက်ပျိုးရေးလယ်ကွင်းတွင် တက်ကြွစွာပါဝင်သည့် Yanmar ၏ စက်ရုပ်ထွန်စက်များတွင်လည်း အသုံးပြုပါသည်။ ကျွန်ုပ်တို့သည် ဆိပ်ကမ်းဘက်ခြမ်းတွင် အခြေစိုက်စခန်းတစ်ခု တည်ထောင်ခဲ့ပြီး တိကျမှုတိုးတက်စေရန်အတွက် ပြင်ဆင်မှုအချက်ပြမှုများကို ထုတ်လွှတ်သည့်စနစ်ကို တီထွင်ခဲ့သည်။ သို့သော်၊ ၎င်းကို အခြေစိုက်စခန်းတည်ဆောက်ထားသည့် သတ်မှတ်ထားသောဆိပ်ကမ်းတွင်သာ အသုံးပြုနိုင်ပြီး ၎င်း၏ပတ်ဝန်းကျင်ပတ်ဝန်းကျင်ကို မှတ်မိရန် အာရုံခံကိရိယာများမရှိခြင်း၏ ဘေးကင်းရေးပြဿနာလည်း ရှိပါသည်။ ထို့ကြောင့်၊ နောက်တစ်ဆင့်မှာ သင်္ဘောတွင် ပတ်ဝန်းကျင်ပတ်ဝန်းကျင်ကို မှတ်မိသည့် အာရုံခံကိရိယာတစ်ခုဖြစ်သည့် 3D-LIDAR ကို တပ်ဆင်ရန်ဖြစ်ပြီး၊ ၎င်းသည် အနီးနားရှိအရာဝတ္ထုများကို တိုင်းတာခြင်းဖြင့် ၎င်း၏ကိုယ်ပိုင်တည်နေရာကို တိကျစွာခန့်မှန်းသည့် စနစ်တစ်ခု တီထွင်ရန် အာရုံစိုက်ရန်ဖြစ်သည်။

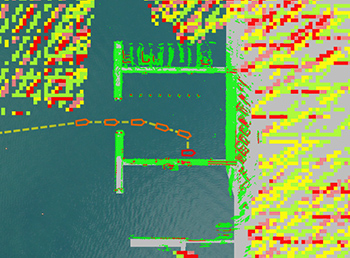
ရလဒ်အနေဖြင့်ကျွန်ုပ်တို့သည်အခြေစိုက်စခန်းမရှိဘဲပင်စင်တီမီတာဆယ်သောင်းဂဏန်းအတွင်း၌ပင်မိမိကိုယ်ကိုအနေအထားခန့်မှန်းသည့်အမှားကိုထိန်းသိမ်းထားနိုင်ခဲ့သည်။ ထို့အပြင်၎င်းသည်ပတ် ၀ န်းကျင်ပတ်ဝန်းကျင်ကို အသုံးပြု၍ လှေကိုအလိုအလျှောက်ညွှန်ကြားခြင်းဖြင့်ဆိုက်ကပ်ရန်တည်နေရာကိုဖော်ပြခြင်းဖြစ်နိုင်သည်။ ဖွံ့ဖြိုးတိုးတက်မှုစတင်ကတည်းက Auto-docking လုပ်ရန်အချိန်လေးမိနစ်မှနှစ်မိနစ်ခွဲခန့် ပို၍ လက်တွေ့ကျသည်။ ကမ်းလွန်ရေကြောင်းသွားနေစဉ်လမ်းကြောင်းလမ်းကြောင်းသတ်မှတ်ရန်ရေဒါနှင့်အတူကြမ်းတမ်းသောကျယ်ပြန့်သောမြေပုံကိုဖန်တီးသည်။ ဒီလမ်းကြောင်းတစ်လျှောက်ရွက်လွှင့်နေစဉ်ပတ်ဝန်းကျင်ပတ် ၀ န်းကျင်အား 3D-LIDAR ကို အသုံးပြု၍ အသေးစိတ်လေ့လာပြီးအနီးအနားရှိအတားအဆီးများကိုရှာဖွေတွေ့ရှိနိုင်သည်။ ထို့အပြင် 3D-LIDAR သည်ကျဉ်းမြောင်းသောနေရာများတွင်သွားလာမှုနှင့်ဆိုက်ကပ်ခြင်းအတွက် resolution မြင့်သောမြေပုံကိုထုတ်လုပ်ရန်အသုံးပြုသည်။ Auto-docking System သည်လုံခြုံမှုရှိသောလမ်းကြောင်းကိုရွေးချယ်ပြီးတိုက်မိမှုအန္တရာယ်နည်းပါးပြီးအညွှန်းမှ docking သို့အလိုအလျောက်လည်ပတ်စေသည်။ အသုံးပြုသူများသည်စိတ်ဖိစီးမှုမရှိဘဲသင်္ဘောကို၎င်း၏အနေအထားတွင်လုံခြုံစွာသွားလာရန်လွတ်လွတ်လပ်လပ်သွားလာနိုင်သောစနစ်တစ်ခုကိုတီထွင်ရန်ဖွံ့ဖြိုးတိုးတက်ရေးအဖွဲ့၏မယိမ်းယိုင်သောဆုံးဖြတ်ချက်မှအောင်မြင်သောရလဒ်ရရှိခဲ့သည်။

လေး၏ 3D-LIDAR သည်ပတ် ၀ န်းကျင်ပတ်ဝန်းကျင်ကိုတိကျစွာဖမ်းယူနိုင်သည်။

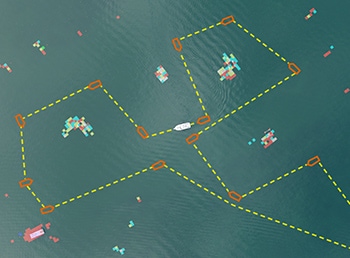
လမ်းညွှန်လမ်းကြောင်းသတ်မှတ်ရန်ကျယ်ပြန့်သောmapရိယာမြေပုံကိုကမ်းလွန်တွင်ဖန်တီးခဲ့သည်

high-resolution မြေပုံကို port သေးသေးလေးတစ်ခုအတွင်းသို့မဟုတ် docking အတွက်ပြုလုပ်သည်။

RESULT & FUTURE

အမျိုးမျိုးသောနယ်ပယ်များတွင်နည်းပညာကိုအသုံးပြုခြင်း

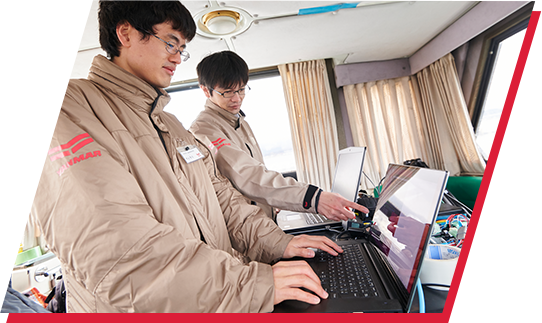
စမ်းသပ်ခြင်းနှင့် အမှားအယွင်းများမှတစ်ဆင့် ဖွံ့ဖြိုးတိုးတက်မှု။ စနစ်သည် ဘေးကင်းလုံခြုံစွာနှင့် ချောမွေ့စွာအလုပ်လုပ်ခြင်း ရှိ၊ မရှိကို တကယ့်ပတ်ဝန်းကျင်တွင် စမ်းသပ်ခြင်းမှလွဲ၍ စစ်ဆေးရန် အခြားနည်းလမ်းမရှိပါ။ သို့သော် ဂျပန်နိုင်ငံတွင် စမ်းသပ်ကွင်းများ မရှိခြင်းကြောင့် စမ်းသပ်ပတ်ဝန်းကျင်တစ်ခုကို ရွေးချယ်ခြင်းသည် အလွန်ခက်ခဲပါသည်။ Yanmar Marina ၏ ပူးပေါင်းဆောင်ရွက်မှုဖြင့် မြို့နှင့် စီရင်စုကဲ့သို့သော ဒေသန္တရအုပ်ချုပ်ရေးများအပြင် ဒေသခံများအပါအဝင် ငါးလုပ်ငန်းအဖွဲ့အစည်းများထံမှ တကယ့်ဆိပ်ကမ်းကို သရုပ်ဖော်သည့် ပုံစံတူပတ်ဝန်းကျင်တစ်ခုကို ဒီဇိုင်းဆွဲတည်ဆောက်ရန် ခွင့်ပြုချက်ရယူနိုင်ခဲ့သည်။ ပုံစံတူပတ်ဝန်းကျင်အောက်တွင် တစ်လခွဲကြာ အပြည့်အဝ အကဲဖြတ်နိုင်ခဲ့သည်။ ပုံစံတူပတ်ဝန်းကျင်အောက်တွင် တစ်လခွဲကြာ အပြည့်အဝ အကဲဖြတ်နိုင်ခဲ့ပြီး မိုး၊ နှင်းနှင့် လေပြင်းတိုက်ခတ်မှုကဲ့သို့သော ရာသီဥတုအခြေအနေအမျိုးမျိုးအောက်တွင် စမ်းသပ်နိုင်ခဲ့သည်။

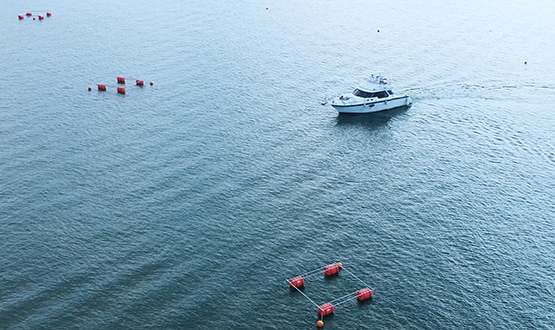
အမှန်တကယ်ရေယာဉ်ဖြင့်စမ်းသပ်ခြင်းမဟုတ်ပါကမမျှော်လင့်သောပြproblemsနာများစွာဖြစ်ပွားခဲ့သည်။ ဥပမာအားဖြင့်ရေဒီယိုစနစ်မှရေဒီယိုများကြည့်ရှုလေ့လာသည့်အခါရေကူးကန်နှင့်ဖောင်များ၏အသွင်အပြင်သည်ကျွန်ုပ်တို့မျှော်လင့်ထားသည့်အတိုင်းမတူပါ။ ဗော်ယာများကိုရှောင်ရှားနိုင်သည့်တိုင်ရေကူးနှင့်၎င်း၏ကျောက်ဆူးကြားရှိကြိုးကိုဖမ်းယူနိုင်သည့်အန္တရာယ်ရှိကြောင်းကိုလည်းတွေ့ရှိရပါသည်။ ရာသီဥတုပြောင်းလဲမှုကြောင့်ဤရာထူးများသည်မတည်မငြိမ်ဖြစ်ကြောင်းသတိပြုမိခဲ့ပါသည်။ သဘာဝပတ်ဝန်းကျင်ဆိုင်ရာသတင်းအချက်အလက်များကိုလမ်းကြောင်းအစီအစဉ်တွင်ထည့်သွင်းခြင်း၊ အာရုံခံကိရိယာအမျိုးမျိုးကိုပေါင်းစပ်ခြင်းနှင့်ရှာဖွေတွေ့ရှိမှုနှုန်းတိုးတက်ခြင်းတို့ဖြင့်ကျွန်ုပ်တို့သည်ပိုမိုစိတ်ချရသောနှင့်ဘေးကင်းလုံခြုံသည့်လမ်းညွှန်စနစ်ကိုတည်ထောင်ခဲ့သည်။ ရာသီဥတုဆိုးရွားမှုကိုတားဆီးရန်အတွက်နောက်ထပ်ဘေးကင်းလုံခြုံရေးအတွက်ကျွန်ုပ်တို့လုပ်ဆောင်နေသည်။ လေနှင့်စပ်လျဉ်း။ ၇ မီတာ / စလေတိုက်နှုန်းဖြင့်ရွက်လွှင့်စဉ်အမှား ၅၀ စင်တီမီတာအတွင်းရောက်ရှိရန်ဖြစ်နိုင်သည်။

Yanmar အမြဲတမ်း ဘေးကင်းပြီး အလွန်တိကျသော စနစ်တစ်ခု တည်ထောင်ရန် ရည်ရွယ်ပါသည်။ အနာဂတ်တွင် နည်းပညာကို နယ်ပယ်အသီးသီးတွင် အသုံးချနိုင်ရန် သုတေသနနှင့် ဖွံ့ဖြိုးတိုးတက်ရေးကို ဆက်လက်လုပ်ဆောင်သွားပါမည်။

Yanmar ဆိပ်ကမ်းတွင် ဆိုက်ကပ်စမ်းသပ်မှု

ဗော်ဖိုနှင့်ဖောင်အတွက်ရှောင်တိမ်းမှုစစ်ဆေးခြင်း

INTERVIEWပြည်သူလူထုနှင့်သဘာ ၀ ပတ် ၀ န်းကျင်အတွက်ကြွယ်ဝမှုကိုရှာဖွေရန်ရေရှည်တည်တံ့သောစက်ရုပ်နည်းပညာကိုတည်ထောင်ရန်

Auto-docking System ကို တီထွင်နေစဉ်အတွင်း ကုမ္ပဏီများစွာနှင့် အစိုးရအေဂျင်စီများစွာက စနစ်အကြောင်း မေးမြန်းခဲ့ကြသည်။ Yanmar အင်ဂျင်နှင့် ကိုယ်ထည်မှသည် စနစ်များ၊ ဖွံ့ဖြိုးတိုးတက်ရေးနှင့် သင်္ဘောများ ထုတ်လုပ်ခြင်းအထိ အခြေခံသုတေသနမှသည် አዲስተስተርትကို ပေးဆောင်နိုင်သည်။ Yanmar ၏ အားသာချက်မှာ ကျွန်ုပ်တို့သည် ထုတ်လုပ်မှုအားလုံးအတွက် တာဝန်ယူနိုင်ပြီး စိတ်ကြိုက်ပြင်ဆင်မှုကို ပြောင်းလွယ်ပြင်လွယ်ဖြင့် ကိုင်တွယ်နိုင်ခြင်းပင်ဖြစ်သည်။ ဤနည်းအားဖြင့် Auto-navigation Robotic Boat နှင့် Auto-docking System ကို ကျယ်ကျယ်ပြန့်ပြန့် အသုံးပြုခြင်းဖြင့် ငါးလုပ်ငန်းနှင့် ရေလုပ်ငန်းလုပ်ငန်းများရှိ ကြမ်းတမ်းသောပတ်ဝန်းကျင်များမှ အလုပ်သမားများကို လွတ်မြောက်စေပြီး ဘေးကင်းလုံခြုံမှုနှင့် စိတ်အေးချမ်းသာစွာဖြင့် အလုပ်လုပ်နိုင်စေမည်ဖြစ်သည်။

ထိန်းချုပ်မှုနည်းပညာတာဝန်ခံ Naohito Hara က “ဒီဖွံ့ဖြိုးဆဲနည်းပညာဟာ အစပဲရှိပါသေးတယ်။ လက်ရှိမှာ ဒီစနစ်တွေဟာ ဆိပ်ကမ်းအတွင်းလို အကန့်အသတ်ရှိတဲ့ အခြေအနေတွေမှာသာ ထိရောက်မှုရှိပါတယ်။ ပိုမိုလက်တွေ့ကျတဲ့ စနစ်ပတ်ဝန်းကျင်ကို ပေးစွမ်းနိုင်ဖို့အတွက် ရေနေသတ္တဝါမွေးမြူရေးလုပ်ငန်းမှာ လုပ်ကိုင်နေသူတွေ ဒါမှမဟုတ် ပင်လယ်ပြင်မှာ လုပ်ငန်းအမျိုးမျိုးမှာ ပါဝင်ပတ်သက်နေသူတွေကို ဒီနည်းပညာကို ပံ့ပိုးပေးချင်ပါတယ်။” Auto-navigation Robotic နည်းပညာ သုတေသနနှင့် ဖွံ့ဖြိုးတိုးတက်ရေးတာဝန်ခံ Tomoya Fukukawa က “စစ်မှန်တဲ့လုံခြုံရေးကို ပေးစွမ်းနိုင်ဖို့အတွက် နည်းပညာကို လိုက်စားတဲ့အခါ ဖောက်သည်ရဲ့ စိတ်ပိုင်းဆိုင်ရာနဲ့ စိတ်ခံစားမှုဆိုင်ရာ ရှုထောင့်ကို ချဉ်းကပ်နိုင်ပါတယ်” လို့ ပြောပါတယ်။ အသိအမှတ်ပြုနည်းပညာတာဝန်ခံ Yuichiro Dake က “ဈေးကွက်ထဲကို ထုတ်လွှတ်ရုံသက်သက်မဟုတ်ဘဲ ဆက်လက်လက်တွေ့ကျနေမယ့် ရိုဘော့တစ်နည်းပညာကို ကျွန်တော်တို့ စတင်အသုံးပြုချင်ပါတယ်” လို့ ပြောပါတယ်။ ဒီနည်းလမ်းအားဖြင့် Yanmar ဖောက်သည်ပြဿနာတွေကို ဖြေရှင်းပေးမှာဖြစ်ပြီး အနာဂတ်လူ့အဖွဲ့အစည်းတစ်ခု ဖန်တီးပြီး လူတွေရဲ့ဘဝတွေကို ကြွယ်ဝစေမယ့် စိန်ခေါ်မှုကို ဆက်လက်ရင်ဆိုင်သွားမှာ ဖြစ်ပါတယ်။