SOLUTION 02 / Robotics

Yanmar letter arbeidsmengden med automatisk dokkingssystem og robotbåt med automatisk navigasjon for å skape en trygg og sikker fremtid.

Forsknings- og utviklingssenter
Ved å automatisere dokkingoperasjonen, som alltid har vært stressende for brukerne, tilbyr Yanmar sikker dokking med et feilområde begrenset til bare noen få titalls centimeter. Ved å legge til dette i den automatisk navigerende robotbåten, bidrar Yanmar ikke bare til den maritime virksomheten, men letter også arbeidsmengden for de som jobber i fiskeri- og marinbransjen, noe som fører til alternativ arbeidskraft og arbeidsbesparelser ute på havet.

ISSUE

En ny utfordring for å redusere brukernes byrde og skape et samfunn der folk kan jobbe med trygghet

Maritim virksomhet er en av Yanmar styrker. Vi fortsetter å støtte offshorearbeidere med en rekke produkter og tjenester som er født fra et nytt perspektiv. Yanmar fokuserer på «dokking»*, som krever ferdigheter i skipsnavigasjon, men som er en stor belastning for brukerne. Yanmar har påtatt seg utviklingen av et «Auto-dokkingssystem» for smidig og sikker dokking uten problematisk drift, og en «Auto-navigasjonsrobotbåt» som automatisk bestemmer en sikker rute for å kontrollere seiling til sjøs. Utviklingen av disse systemene vil være en stor fordel ikke bare for den maritime virksomheten, men også for fiskerimarkedet der arbeidsstyrken synker og etterspørselen etter akvakultur øker, noe som er til fordel for farene forbundet med offshoreoperasjoner. Siden 2017 har Yanmar utviklet disse systemene samtidig som de vurderer å lette byrden for offshorearbeidere ved å erstatte og redusere offshorearbeid.

I utgangspunktet begynte vi å utvikle denne teknologien for de vanlige båtene med én propell og én gummibåt, lik de man ser i biler. Etter hvert som prosjektet skred frem, ble det tydelig at det var nødvendig med en enorm mengde arbeidstimer for utviklingen på grunn av vanskeligheten med å kontrollere dokking for et skip med én propell og ett ror. Årsaken var ikke bare dens sårbarhet i å holde en stabil posisjon mot vind og bølger, men også dens mangel på fleksibilitet til å direkte påføre kraft i en sideveis bevegelse. Med ønsket om å lansere et nytt produkt så raskt som mulig, gikk vi over til å bruke et skip med to propeller og to ror utstyrt med flere fremdriftsenheter og bestemte oss for å konsolidere arbeidstimene for utvikling. Ved å installere et fremdriftsfordelingsutstyr som kan bevege skipet i alle retninger og bruke det dynamiske posisjoneringssystemet som vi utviklet i 2015, fullførte Yanmar endelig den grunnleggende teknologien for automatisk dokking og automatisk navigasjonssystem. * For å nærme seg båten til bryggen, flåten eller kysten på havet.
SOLUTION

Yanmar vil løse kundenes problemer og fortsette å ta på seg utfordringen med å skape et fremtidssamfunn og berike folks liv.

Nøkkelen til automatisk skipsstyring er evnen til å estimere sin egen posisjon for å identifisere fartøyets plassering. Selv om avvik på flere meter forekommer med GNSS inkludert GPS, hadde vi som mål å redusere feilen til noen få titalls centimeter med vårt automatiske dokkingssystem. I den tidlige utviklingsfasen tok vi i bruk sanntids kinematikk (RKT), som også brukes i Yanmar robottraktorer som er aktivt involvert i landbruket. Vi satte opp en basestasjon på havnesiden og utviklet systemet som sender ut korreksjonssignaler for å forbedre nøyaktigheten. Det kunne imidlertid bare brukes i en bestemt havn der basestasjonen var satt opp, og det var også et sikkerhetsproblem med å ikke ha sensorer til å gjenkjenne det faktiske omgivelsene. Av denne grunn var neste trinn å utstyre skipet med 3D-LIDAR, som er en sensor som gjenkjenner omgivelsene, og fokusere på å utvikle et system som estimerer sin egen posisjon med høy presisjon ved å måle objekter i omgivelsene.

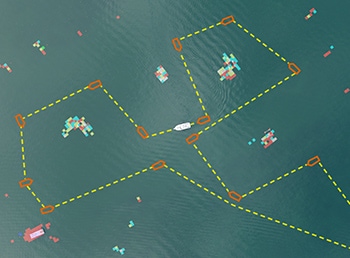
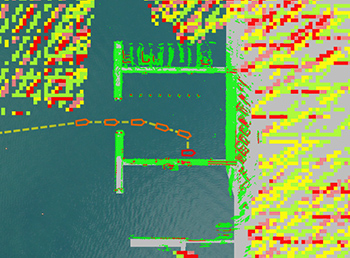
Som et resultat lyktes vi med å holde selvposisjonsestimatfeilen innenfor noen få titalls centimeter selv uten basestasjon. Dessuten ble det mulig å automatisk dirigere båten ved å bruke omgivelsene rundt bare ved å angi stedet for å legge til. Siden starten av utviklingen har vi kunnet redusere tiden det tar for autodokking fra fire minutter til mer praktisk to og et halvt minutt. Under navigering til havs blir det laget et grovt kart med en radar for å angi navigasjonsrute. Mens du seiler langs denne ruten, utforskes det omkringliggende miljøet i detalj ved hjelp av 3D-LIDAR, slik at nærliggende hindringer kan oppdages. I tillegg brukes 3D-LIDAR til å generere kart med høy oppløsning for navigasjon og dokking på trange steder. Automatisk dokkingsystem velger en sikker rute med mindre risiko for kollisjon og driver automatisk prosessen fra navigasjon til dokking. Det vellykkede resultatet ble oppnådd fra utviklingsteamets urokkelige besluttsomhet for å lage et system som brukere kan navigere trygt og fritt til kai fartøyet i sin posisjon uten stress.

3D-LIDAR av baugen fanger nøyaktig miljøet rundt.

Bredt områdekart ble laget offshore for å angi navigasjonsrute.

Høyoppløselig kart ble generert for inne i en liten havn eller for dokking.

RESULT & FUTURE

Ta i bruk teknologi på ulike felt

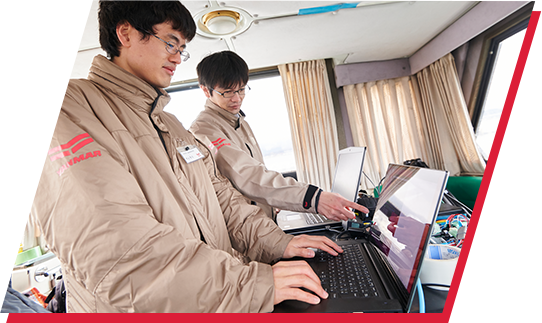
Utvikling gjennom prøving og feiling. Det finnes ingen annen måte å sjekke om systemet fungerer trygt og problemfritt enn ved å teste i et reelt miljø. Det er imidlertid ekstremt vanskelig å velge et testmiljø på grunn av mangelen på testfelt i Japan. I samarbeid med Yanmar Marina klarte vi å få tillatelse fra lokale administrasjoner som by og prefektur, samt fiskerier, inkludert lokale innbyggere, til å designe og konstruere et simulert miljø som avbilder en faktisk havn. Vi var i stand til å evaluere fullt ut under et simulert miljø i halvannen måned. Vi var i stand til å evaluere fullt ut under et simulert miljø i halvannen måned og teste under forskjellige værforhold som regn, snø og sterk vind.

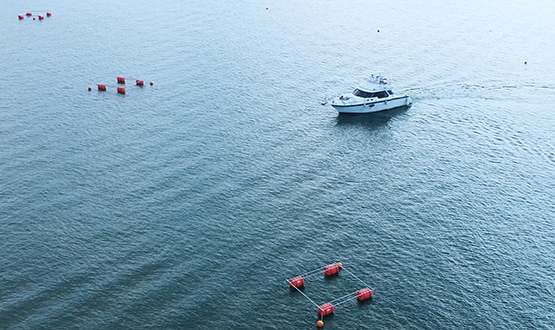
Det var mange uventede problemer som skjedde med mindre vi testet en slik evaluering med faktisk fartøy. For eksempel var utseendet til bøyer og flåter når de ble observert av radar i dette systemet forskjellig fra det vi forventet. Vi fant også ut risikoen for å fange tauet mellom bøyen og dens anker selv om bøyer kunne unngås, og vi ble også klar over at disse posisjonene er ustabile på grunn av endringer i værforholdene. Ved å inkludere miljøinformasjon i ruteplanen, kombinere flere sensorer for å forbedre deteksjonshastigheten, og så videre, etablerte vi et mer pålitelig og trygt navigasjonssystem. For ytterligere sikkerhet jobber vi også med tiltak mot hardt vær. Angående vind ble det mulig å navigere innenfor en feil på 50cm mens man seiler med en vindhastighet på 7 m/s.

Yanmar har alltid som mål å etablere et trygt og svært nøyaktig system. I fremtiden vil vi fortsette forskning og utvikling for å anvende teknologien på ulike felt.

Dokkingstest ved Yanmar Marina

Unnvikende testing for bøye og flåte

INTERVIEWÅ etablere en bærekraftig robotteknologi for å forfølge velstand for menneskene og naturen

Mens det automatiske dokkingsystemet ble utviklet, har mange selskaper og offentlige etater spurt om systemet. Yanmar er også i stand til å tilby konsistens fra grunnleggende forskning, fra motorer og skrog til systemer, utvikling og produksjon av skip. Yanmar styrke er at vi kan ta ansvar for all produksjon og håndtere tilpasning med fleksibilitet. På denne måten vil en bred innføring av bruk av automatisk navigasjonsrobotbåt og automatisk dokkingsystem frigjøre arbeidere fra tøffe miljøer i fiskeri- og marinindustrien, noe som fører til arbeid med sikkerhet og trygghet.

Naohito Hara, ansvarlig for kontrollteknologi, sa: «Denne teknologien som er under utvikling er bare i begynnelsen. Foreløpig er disse systemene bare effektive under begrensede forhold, som for eksempel i en havn. Vi ønsker å tilby teknologien til folk som jobber i akvakulturbransjen eller er involvert i ulike operasjoner ute på havet, for å tilby et mer praktisk systemmiljø.» Tomoya Fukukawa, ansvarlig for forskning og utvikling av automatisk navigasjonsrobotteknologi, sier: «For å tilby ekte sikkerhet kan vi ta hensyn til kundens psykologiske og emosjonelle aspekter når vi forfølger teknologi.» Yuichiro Dake, ansvarlig for gjenkjenningsteknologi, sier: «Vi ønsker å lansere robotteknologi som fortsatt vil være praktisk i stedet for bare å bli sluppet ut på markedet.» På denne måten vil Yanmar løse kundenes problemer og fortsette å ta utfordringen med å skape et fremtidssamfunn og berike folks liv.