SOLUTION 02 / Robotics

Yanmar giúp giảm bớt khối lượng công việc với Hệ thống tự động cập bến và Rô-bốt du thuyền điều hướng tự động để tạo ra một tương lai an toàn và bảo mật

Trung tâm Nghiên cứu & Phát triển
Bằng cách tự động hóa hoạt động neo đậu vốn luôn gây căng thẳng cho người vận hành, Yanmar cung cấp việc neo đậu an toàn với phạm vi sai số được giới hạn chỉ trong vài chục cm. Bằng cách bổ sung tính năng này vào rô-bốt du thuyền điều hướng tự động, Yanmar không chỉ đóng góp vào ngành kinh doanh hàng hải mà còn giảm bớt khối lượng công việc cho những người làm việc trong ngành đánh bắt và kinh doanh hàng hải, dẫn đến việc tiết kiệm lao động thay thế và lao động trên biển.

ISSUE

Một thách thức mới để giảm gánh nặng của người sử dụng và tạo ra một xã hội nơi mọi người có thể yên tâm làm việc

Kinh doanh hàng hải là một trong những thế mạnh của Yanmar. Chúng tôi tiếp tục hỗ trợ những người lao động ở nước ngoài bằng nhiều loại sản phẩm và dịch vụ của chúng tôi được tạo ra từ một quan điểm mới. Yanmar tập trung vào “cập bến” * đòi hỏi kỹ năng điều hướng tàu nhưng lại là một áp lực rất lớn cho người sử dụng. Yanmar đã thực hiện việc phát triển "Hệ thống cập bến tự động" để cập bến trơn tru và an toàn mà không gặp bất kỳ hoạt động khó khăn nào, và "Rô-bốt du thuyền điều hướng tự động" tự động xác định tuyến đường an toàn để điều khiển việc ra khơi trên biển. Sự phát triển của các hệ thống này sẽ là một lợi thế lớn không chỉ cho ngành kinh doanh biển, mà còn cho thị trường thủy sản nơi dân số lao động đang giảm và nhu cầu nuôi trồng thủy sản ngày càng mở rộng, có lợi cho những nguy cơ liên quan đến hoạt động đánh bắt xa bờ. Kể từ năm 2017, Yanmar đã phát triển các hệ thống này trong khi xem xét để giảm bớt gánh nặng cho lao động làm việc ở nước ngoài bằng cách thay thế và giảm bớt công việc ngoài khơi.

Ban đầu, chúng tôi bắt đầu phát triển công nghệ này cho thuyền một cánh quạt và thuyền đơn cao su thường được sử dụng, tương tự như công nghệ được sử dụng trong ô tô. Khi dự án tiếp tục, rõ ràng là cần một lượng lớn giờ công lao động để phát triển do khó khăn trong việc kiểm soát việc cập bến đối với tàu một chân vịt và một bánh lái. Lý do, nó không chỉ dễ bị tổn thương trong việc giữ một vị trí ổn định trước gió và sóng, mà còn là sự thiếu linh hoạt khi tác động trực tiếp lực vào một chuyển động ngang. Với mong muốn cho ra đời sản phẩm mới càng nhanh càng tốt, chúng tôi đã chuyển sang áp dụng loại tàu hai chân vịt và hai bánh lái được trang bị nhiều động cơ đẩy và quyết định củng cố nhân công để phát triển. Bằng cách lắp đặt thiết bị phân phối lực đẩy có thể di chuyển con tàu theo bất kỳ hướng nào và áp dụng hệ thống định vị động lực mà chúng tôi đã phát triển vào năm 2015, Yanmar cuối cùng đã hoàn thành công nghệ cơ bản cho Hệ thống tự động cập bến và dẫn đường tự động. * Để tiếp cận thuyền đến bến tàu, bè, hoặc bờ trên đại dương.
SOLUTION

Yanmar sẽ giải quyết các vấn đề của khách hàng và tiếp tục đón nhận thách thức kiến tạo một xã hội tương lai và làm giàu thêm cuộc sống của mọi người.

Chìa khóa của hệ thống lái tự động cho tàu là khả năng ước tính vị trí của chính nó để xác định vị trí của tàu. Mặc dù độ lệch vài mét vẫn xảy ra với các hệ thống định vị vệ tinh (GNSS) bao gồm GPS, chúng tôi đặt mục tiêu giảm sai số xuống còn vài chục centimet với Hệ thống Tự động cập bến của mình. Trong giai đoạn phát triển ban đầu, chúng tôi đã áp dụng phương pháp động học thời gian thực (RKT), phương pháp này cũng được sử dụng trong các máy kéo robot của Yanmar đang hoạt động tích cực trong lĩnh vực nông nghiệp. Chúng tôi đã thiết lập một trạm gốc ở phía cảng và phát triển hệ thống xuất tín hiệu hiệu chỉnh để cải thiện độ chính xác. Tuy nhiên, hệ thống này chỉ có thể được sử dụng tại một cảng cụ thể nơi đặt trạm gốc, và cũng có vấn đề về an toàn do không có cảm biến để nhận biết môi trường xung quanh thực tế. Vì lý do này, bước tiếp theo là trang bị cho tàu cảm biến 3D-LIDAR, một loại cảm biến nhận biết môi trường xung quanh, và tập trung vào việc phát triển một hệ thống ước tính vị trí của chính nó với độ chính xác cao bằng cách đo các vật thể xung quanh.

Kết quả là chúng tôi đã thành công trong việc giữ cho sai số ước lượng vị trí tự trong phạm vi vài chục cm ngay cả khi không có trạm gốc. Hơn nữa, có thể tự động điều hướng con thuyền sử dụng môi trường xung quanh chỉ bằng cách chỉ định vị trí cập bến. Kể từ khi bắt đầu phát triển, chúng tôi đã có thể giảm thời gian Tự động gắn vào từ bốn phút xuống còn hai phút rưỡi thực tế hơn. Trong quá trình điều hướng ngoài khơi, một bản đồ diện rộng thô được tạo ra với một radar để thiết lập tuyến đường điều hướng. Khi đi dọc theo tuyến đường này, môi trường xung quanh được khám phá chi tiết bằng 3D-LIDAR, nhờ đó có thể phát hiện các chướng ngại vật gần đó. Ngoài ra, 3D-LIDAR được sử dụng để tạo bản đồ có độ phân giải cao để điều hướng và cập bến trong không gian hẹp. Hệ thống Tự động cập bến chọn một tuyến đường an toàn với ít rủi ro va chạm và tự động vận hành quy trình từ khi chuyển hướng đến khi cập bến. Kết quả thành công đạt được từ quyết tâm không ngừng của nhóm phát triển trong việc tạo ra một hệ thống mà người dùng có thể điều hướng một cách an toàn và tự do cập bến tàu vào vị trí của nó mà không bị căng thẳng.

3D-LIDAR của cánh cung chụp chính xác môi trường xung quanh.

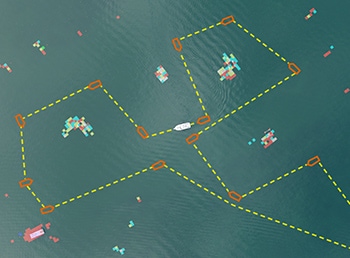
Bản đồ khu vực rộng được tạo ra ngoài khơi để thiết lập tuyến đường điều hướng.

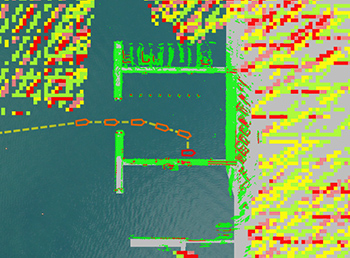
Bản đồ có độ phân giải cao được tạo cho bên trong một cảng nhỏ hoặc để cập bến.

RESULT & FUTURE

Ứng dụng công nghệ trong các lĩnh vực

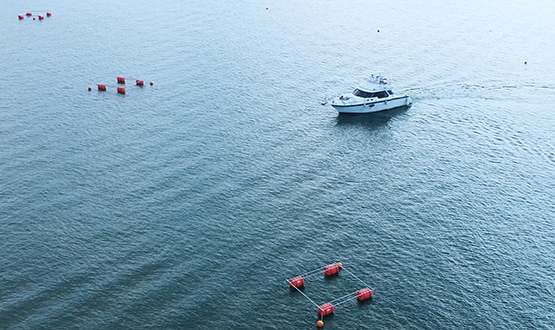
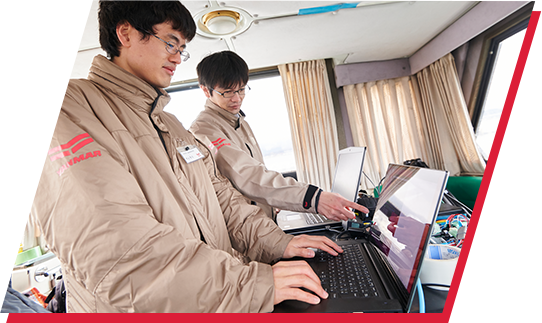
Quá trình phát triển diễn ra thông qua thử nghiệm và sai sót. Không có cách nào khác để kiểm tra xem hệ thống có hoạt động an toàn và trơn tru hay không ngoài việc thử nghiệm trong môi trường thực tế. Tuy nhiên, việc lựa chọn môi trường thử nghiệm vô cùng khó khăn do thiếu các khu vực thử nghiệm tại Nhật Bản. Với sự hợp tác của Yanmar Marina, chúng tôi đã nhận được sự cho phép từ chính quyền địa phương như thành phố và tỉnh cũng như ngành thủy sản, bao gồm cả người dân địa phương, để thiết kế và xây dựng một môi trường mô phỏng hoạt động của một cảng thực tế. Chúng tôi đã có thể đánh giá toàn diện trong môi trường mô phỏng này trong một tháng rưỡi và thử nghiệm trong các điều kiện thời tiết khác nhau như mưa, tuyết và gió mạnh.

Có rất nhiều vấn đề không mong muốn đã xảy ra trừ khi chúng tôi kiểm tra đánh giá như vậy với tàu thực tế. Ví dụ, sự xuất hiện của phao và bè khi được quan sát bởi radar trong hệ thống này khác với những gì chúng tôi mong đợi. Chúng tôi cũng phát hiện ra nguy cơ mắc vào dây giữa phao và neo của nó ngay cả khi phao có thể tránh được, và chúng tôi cũng nhận thức được rằng những vị trí này không ổn định do điều kiện thời tiết thay đổi. Bằng cách kết hợp thông tin môi trường vào kế hoạch tuyến đường, kết hợp nhiều cảm biến để cải thiện tỷ lệ phát hiện, v.v., chúng tôi đã thiết lập hệ thống định vị an toàn và đáng tin cậy hơn. Để đảm bảo an toàn hơn nữa, chúng tôi cũng đang nghiên cứu các biện pháp chống lại thời tiết khắc nghiệt. Về sức gió, nó có thể điều hướng trong phạm vi sai số 50cm khi đang chèo thuyền với tốc độ gió 7 m / s.

Yanmar luôn hướng đến việc xây dựng một hệ thống an toàn và có độ chính xác cao. Trong tương lai, chúng tôi sẽ tiếp tục nghiên cứu và phát triển để ứng dụng công nghệ này vào nhiều lĩnh vực khác nhau.

Thử nghiệm cập bến tại bến tàu Yanmar Marina

Kiểm tra tránh xa đối với phao và bè

INTERVIEWThiết lập một công nghệ robot bền vững nhằm mang lại sự thịnh vượng cho con người và thiên nhiên

Trong khi Hệ thống cập bến tự động đang được phát triển, nhiều công ty và cơ quan chính phủ đã hỏi về hệ thống này. Yanmar cũng có khả năng cung cấp tính nhất quán từ nghiên cứu cơ bản từ động cơ và thân tàu đến hệ thống, phát triển và sản xuất tàu. Điểm mạnh của Yanmar là chúng tôi có thể chịu trách nhiệm về mọi hoạt động sản xuất và xử lý tùy chỉnh một cách linh hoạt. Bằng cách này, việc giới thiệu rộng rãi việc sử dụng du thuyền rô-bốt tự động điều hướng và Hệ thống cập bến tự động sẽ giải phóng người lao động khỏi môi trường khắc nghiệt trong các doanh nghiệp thủy sản và hàng hải, giúp làm việc an toàn và yên tâm.

Ông Naohito Hara, người phụ trách công nghệ điều khiển, cho biết: “Công nghệ đang phát triển này mới chỉ bắt đầu. Hiện tại, các hệ thống này chỉ hiệu quả trong điều kiện hạn chế, chẳng hạn như bên trong cảng. Chúng tôi muốn cung cấp công nghệ này cho những người làm việc trong ngành nuôi trồng thủy sản hoặc tham gia vào các hoạt động khác nhau trên biển, để mang đến một môi trường hệ thống thực tiễn hơn.” Ông Tomoya Fukukawa, người phụ trách nghiên cứu và phát triển công nghệ robot tự hành, cho biết: “Để mang lại sự an toàn thực sự, chúng tôi có thể tiếp cận khía cạnh tâm lý và cảm xúc của khách hàng khi theo đuổi công nghệ.” Ông Yuichiro Dake, người phụ trách công nghệ nhận dạng, cho biết: “Chúng tôi muốn cho ra mắt công nghệ robot có tính thực tiễn cao chứ không chỉ đơn thuần là tung ra thị trường.” Bằng cách này, Yanmar sẽ giải quyết các vấn đề của khách hàng và tiếp tục đón nhận thách thức kiến tạo một xã hội tương lai và làm giàu thêm cuộc sống của con người.