複雑な操作や熟練の勘が必要な作業も、自動制御機能でサポート。作業機の傾きや深さ、負荷に応じたエンジン回転数までトラクターが状況に合わせて最適にコントロールします。
作業機の水平・深さを自動制御し、安定した仕上がりをサポートします。
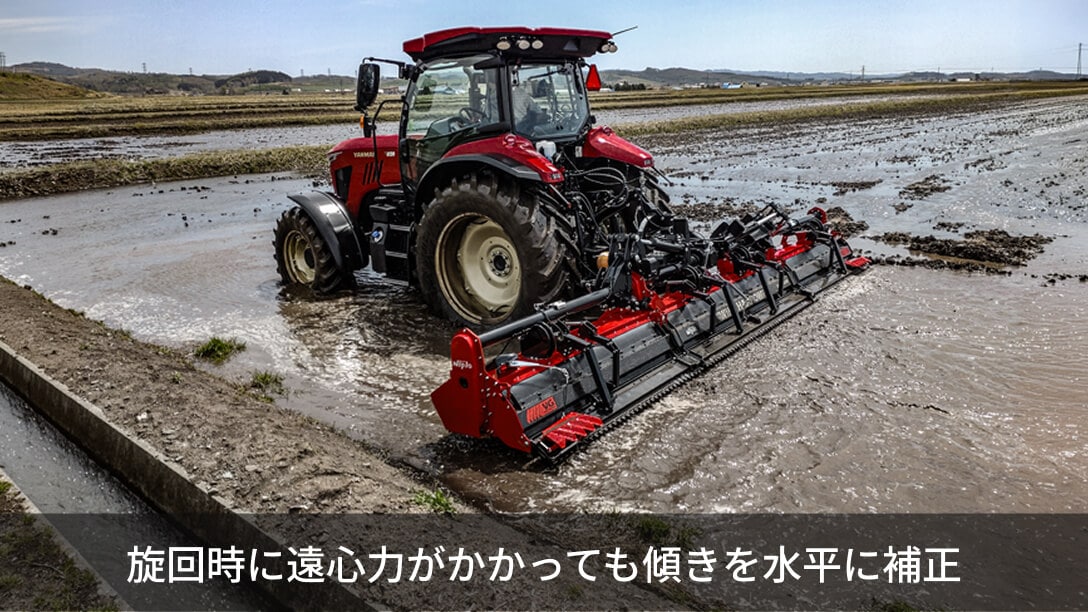
傾斜センサーと角速度センサーにより、傾きを想定しながら素早く反応、トラクターが左右に傾いても、作業機は水平を維持し安定した作業がおこなえます。
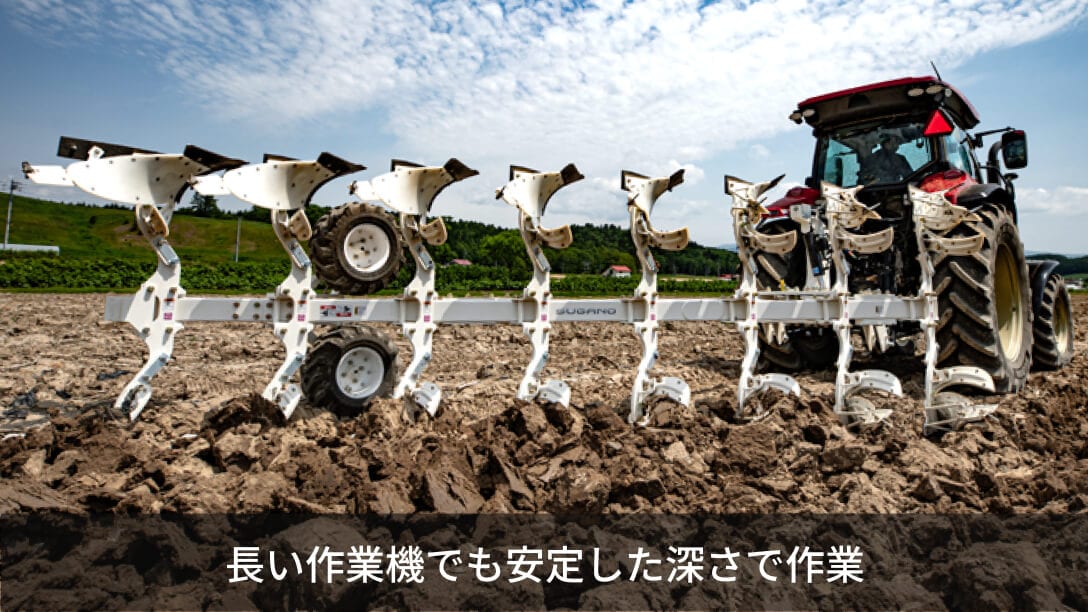
ロアリンクセンシングでけん引負荷を感知し深さを一定にします。
リヤカバーで作業深さを感知。ロータリーが常に設定した耕うん深さになるように制御。
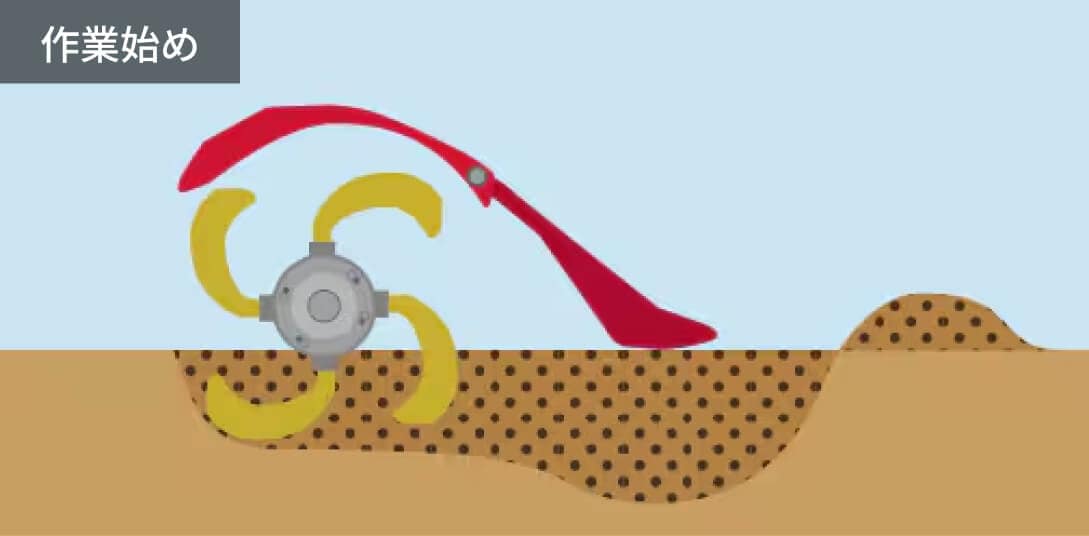
リヤカバーの角度で深さを感知。耕うん始めでは深さの感知が遅れ、設定以上に深い耕うんとなる。
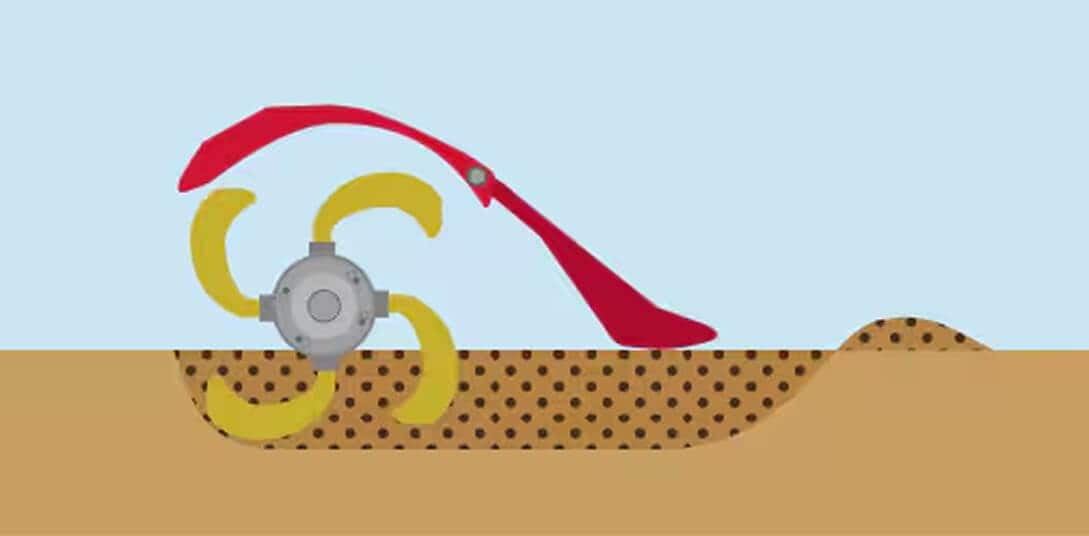
浅く耕うんする際は、作業始めが深くなりすぎないように制御して均平に仕上げます。
作業機の昇降に連動して、自動でPTOを入・切でき、操作の手間が省けます。
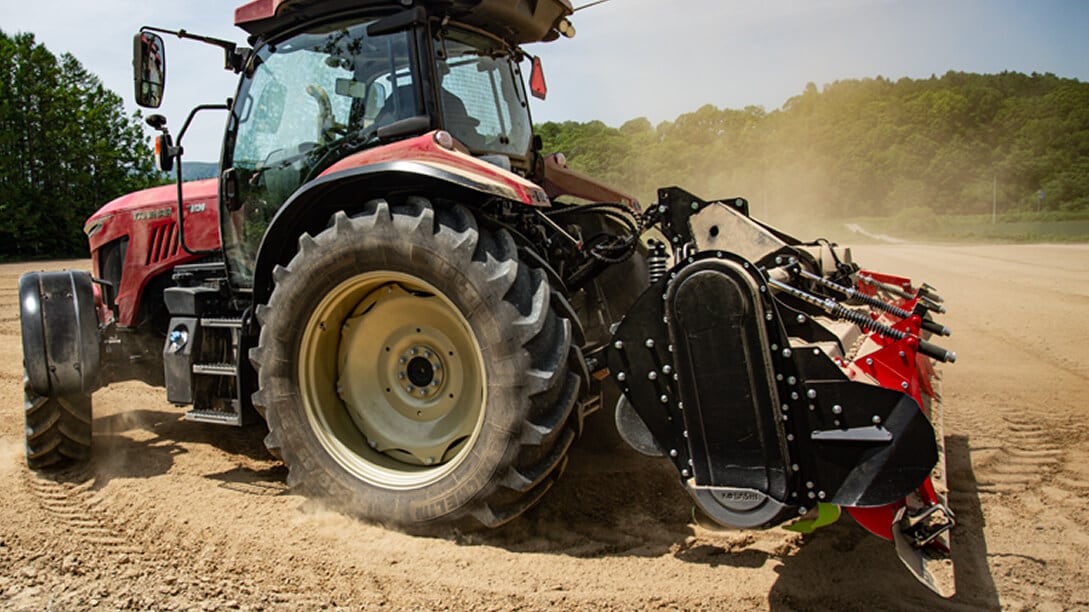
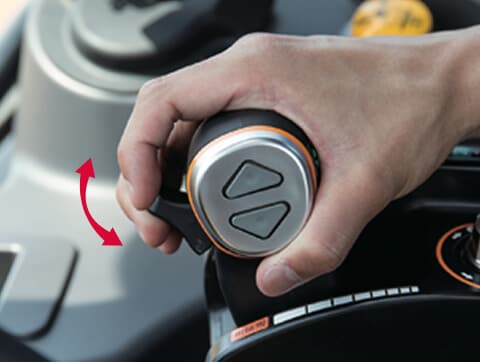
作業機昇降スイッチで作業機を上げるとPTOが切れ、下げるとPTOが入る。
旋回時の操作が少なくなり作業がラクに。
例えば枕地旋回時の場合…
作業機昇降スイッチを上げると、PTOが先に止まってから遅れて作業機が上がるようにタイミングを設定可能。そのため、耕うん終わりの土の盛り上がりをならして、耕うん穴を埋めてから作業機が上がるので、枕地の仕上がりもきれいに。
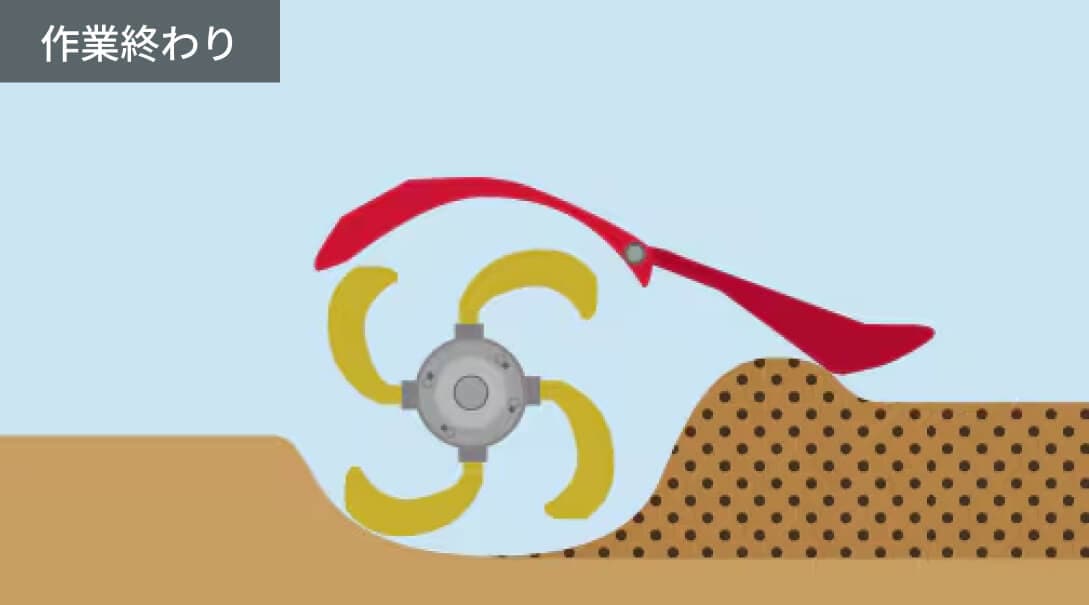
作業機が上がる前にPTOが止まる。爪の後ろには土が盛り上がる。
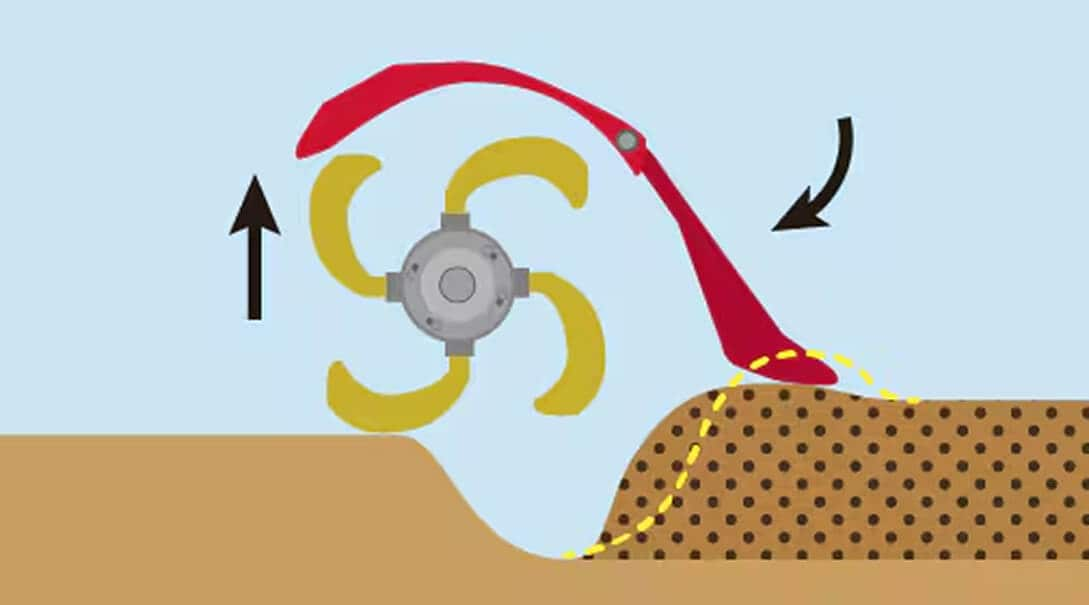
リヤカバーで盛り上がった土を引き、埋めてから作業機が上がる。
プラウ、サブソイラなどのけん引作業に
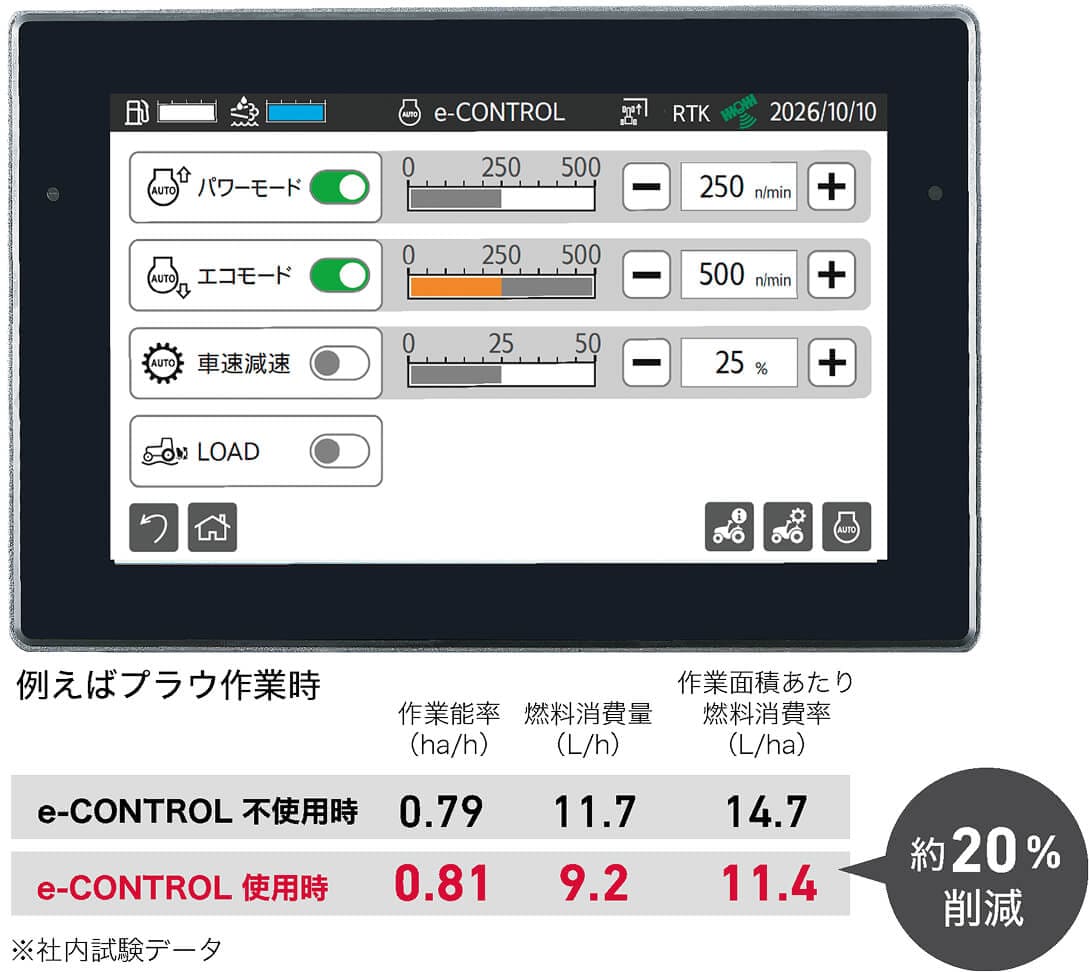
負荷が大きい時、車速は一定のまま、エンジン回転が自動で上がり、作業速度を維持。
スタブルカルチ、レーザーレベラー、移動走行(トレーラー)などに
負荷が小さい時、車速は一定のまま、エンジン回転が自動で下がり、燃料を節約。
ロータリーなどのPTO作業に
大きな負荷がかかると、エンジン回転は一定のまま、自動で減速。負荷が下がると元の車速に自動復帰。
ヤンマーのテクノロジー。
仕事に打ち込める。