オートコンバイン「YH6115」が、一般社団法人農業食料工学会 2026年度「開発特別賞」を受賞しました。農業食料工学会開発特別賞および開発賞は、農業食料工学に関する学術や技術の進歩に貢献したと認められる研究・開発業績が審査・選出されるものです。
この度、開発特別賞を受賞した「YH6115」は、新たな経路生成アルゴリズムにより、最外周1周の手動刈取り後、2周目以降の自動刈取りを可能とし、小規模ほ場における自動運転可能領域を大幅に拡大しました。また、隅刈りに必要な機体傾斜や車速調整、稈の流し込みなどを自動化することで、経験の浅い作業者でも熟練者に近い高精度かつ安定した収穫作業を可能にしました。これらの技術により、小規模ほ場におけるオートコンバインの実用性を向上させた点が高く評価されました。
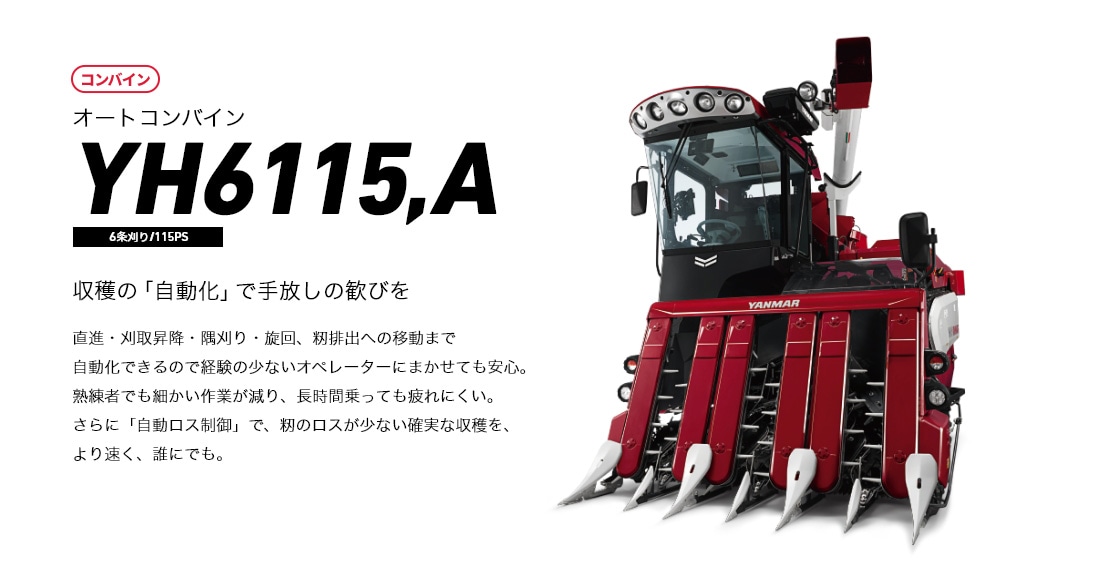

オートコンバイン、新フェーズへ突入!
最初の1周分を手動で走行すれば残りは手放しで刈取作業!
ヤンマー独創の技術とオートコンバインの自動操舵、自動ロス制御により収穫ロスを最小にしながら疲労を軽減。
一日中均一でムラのない、能率の良い収穫が可能です。

- ※ほ場の形状や刈取方法によっては、手動作業が複数回必要になる場合やオートモードがご利用いただけない場合があります。
- ※衛星電波の受信条件(天候や大気の電離圏の状態、周囲の地形・建物、衛星の数や配置、時間帯等)により自動操舵の精度が低下したり、自動操舵が使用できない場合があります。
農業食料工学会 2026年度「開発特別賞」を受賞
用途に合わせて選べる3つのモード
1.オートモード
直進、刈取昇降、隅刈り、旋回、排出位置への移動、中割りの位置決めを自動で行います。

2.枕地直進モード
ほ場外形の辺に対してそれぞれ平行に自動操舵を行います。回り刈り時にも使用可能です。
- ※旋回時は手動操作が必要です。ハンドル操作をすると枕地直進モードは自動で切れます。

3.直進モード
設定した基準線に平行して自動で直進。変形田でオート経路が作成できない場合でも直進の自動操舵が可能です。
- ※旋回時は手動操作が必要です。 ハンドル操作をすると直進モードは自動で切れます。

直進の基準線を登録することで、自動で直進作業が行えます。
こんなほ場のときに…

障害物などのある凹型ほ場の場合
領域を分けることによって大部分の作業を自動化できます。

短辺が短く横に長いほ場の場合
往復刈りでの旋回時も、直進は自動、旋回時の手動操舵も
F D S + 丸ハンドルでスムーズ!
オートモードなら、乗っているだけで高精度×高能率に刈取り
直進・刈取昇降・隅刈り・旋回・排出への移動・中割りの位置決めまで自動で作業が行えます。
複雑なハンドル操作が必要な隅刈りも自動でできる
稈こぼれ防止や排わら回避も自動。作業精度が向上します。

刈終り・旋回・刈始めはすべて、自動運転におまかせ
効率の良い経路を、スムーズに旋回。自動で素早く条合わせや刈取部の昇降を行い、旋回から刈始めまでの速度が落ちません。

刈終りにデバイダ部が自動で上昇します。

条合わせに神経を使わずにすみ疲労を軽減できます。

刈始めに刈高さを自動でセットします。
旋回をより早く、ムダなく
できるだけほ場を荒らすことなく、また能率を損なわないように、作業をするほ場の条件に合わせて刈り方が選択できます。
[経路パターン]2パターンの刈り方が選べる


[旋回パターン]3つの中から効率の良いターンを自動で選択


自動で排出ポイントへ移動
自動排出移動
グレンタンク満タン時期を予測してお知らせし、自動で排出位置に移動します。
- ※排出作業は手動です。


グレンタンクが満タンになるまでの走行可能な距離をタブレットに表示。

①満タンになるまで残り1周以下になった時点で、排出位置までの経路を表示。

②最終工程に入ったタイミングでメッセージを表示。
設定した回数だけ自動で中割り
自動中割り
刈り取り時間が最も短くなるように自動で中割り位置を設定。中割り回数を手動で設定することもできます。

オート経路作成・中割り設定画面

「収穫ロス」も自動で最適化!

各種設定、作業状況の確認が簡単
10.1インチタブレット
水・埃・衝撃に強い大画面タブレットに、各種情報をアイコンやイラストでわかりやすく表示。複雑な入力をすることなく、タッチだけで感覚的に操作できます。
音声ガイダンス機能
タブレットスピーカーから、15種類の音声でお知らせ。音声内容はタブレット画面にも表示されるので、耳でも目でも確認できます。

自動モードの設定もタブレット操作で簡単
ほ場外形登録
ほ場の最外周1周を手動操作で通常の刈取りを行えば登録完了です。

<枕地旋回モードの設定>
- ほ場外形登録を元に作業領域の設定
- 作業経路の作成
- 主変速レバーを前進側に倒しスタート※1
<オートモードの設定>
- 作業方向・経路パターン・中割り回数の設定
- 作業経路の作成
- 主変速レバーを前進側に倒しスタート※1

- ※1タブレット上の「スタート」またはハンドル右スイッチ「ON」を操作すると自動作業が行えます。
<直進モードの設定>
- 開始地点「A」を設定
- 終了地点「B」を設定
- 作業経路の作成

オートコンバインならではの安心・安全を追求
- ※実際の販売モデルとは、形状が異なる場合があります。

シートスイッチセンサー機能
前後・上下・背もたれの調節が可能。また、シート下のスイッチで人が座っているかを感知。座っていない時は自動操舵が作動せず、誤作動を防ぎます。

持ち手+アームレスト
ハンドルから手を離している時でも、安定した姿勢で安心して作業ができます。

デュアルモニター
キャビン内上部に使いやすくレイアウト。機体後方と排出オーガ先端の映像が確認できます。
位置情報
RTK-GNSSによって、数cm単位の精度の位置情報を取得
移動局(コンバイン)は、衛星(GNSS)から受信する位置情報と、固定基地局や電子基準点から受信する補正情報の2つの電波で高精度に位置を求めています。
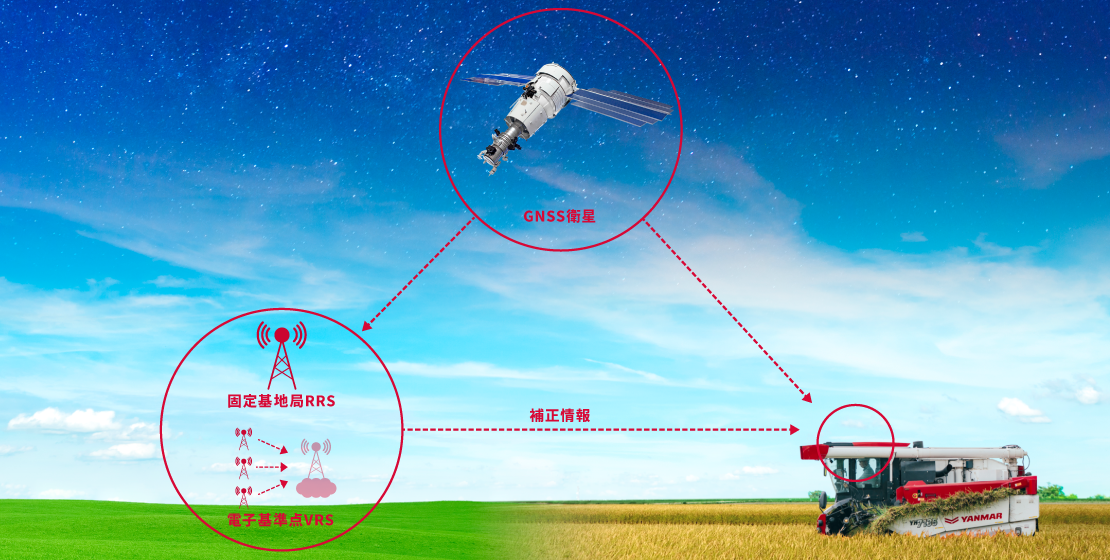
- ※衛星電波の受信条件(天候や大気の電離圏の状態、周囲の地形・建物、衛星の数や配置、時間帯等)により自動操舵の精度が低下したり、自動操舵の機能が使用できない場合があります。
■補正情報の取得方法
固定基地局のデータを利用するRRS方式と、複数の電子基準点情報から移動局の近くに仮想基準点を作成し利用するVRS方式があります。
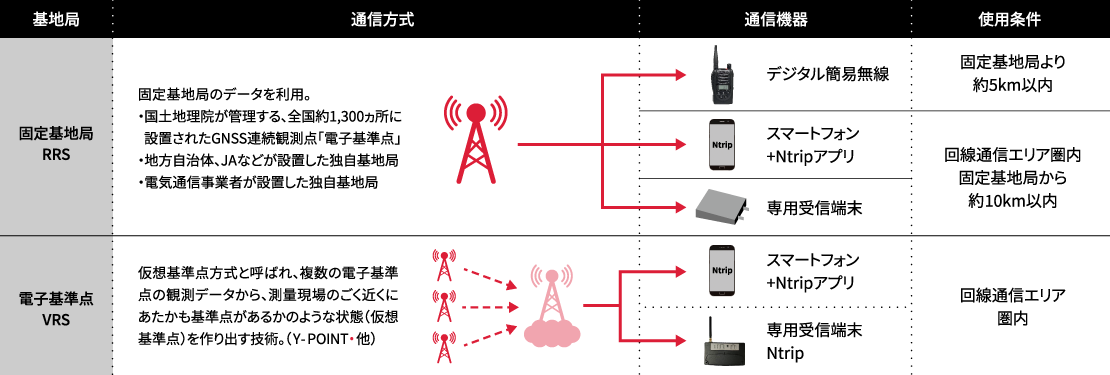
ヤンマーが提供する高品質のRTK位置補正情報サービスで、作業精度が大幅に向上。より安定・確実な作業を可能にします。
- ※補正情報サービスには、別途、通信機器代・通信費・利用料がかかります。
- ※RTK(Real Time Kinematic)は、リアルタイムキネマティック測量の略で、既知点からの補正観測情報をインターネット回線や無線を利用して、コンバイン(移動局)に送信し、コンバインの位置をリアルタイムで測定する方法を言います。
- ※GNSS(Global Navigation Satellite System(s))は、GPSやGLONASSなどの測位システムの総称で、日本語では「全地球航法衛星システム」や「全球測位衛星システム」と呼ばれています。
- ※電子基準点とは、国土地理院が管理する全国1300か所に設置されたGNSS連続観測点。
- ※ほ場での測位誤差は、RTK-GNSS 2点間の相対位置 誤差/数cm
- ※GNSS受信機は、対応型式である必要があります。補正情報:RRS方式/VRS方式 補正情報のデータフォーマット:RTCM3.0/RTC3.1/RTCM3.2/CMR/CMR+
- ※Ntrip(Networked Transport of RTCM via Internet Protocol)は、GNSSの観測データや補正データの送受信をインターネット経由で行うための通信方式です。